农业机器人的“手感”到底从哪里来?
- 2026-10-24 16:11:27
图片由AI创作
本文清研智慧农业原创整理
清研智慧农业源于清华装备院智能系统与大数据分析研究中心
“专注农业自动化非标定制研发”

人手轻轻一捏,就知道果子软硬、有没有滑、能不能摘。
而机器人的“手感”是靠柔性材料、力控反馈、触觉传感、电机电流和结构顺应一起堆出来的工程能力。
01
机器人最怕的
是抓时“不知道轻重”
为什么这么讲?
果皮硬不硬?表面滑不滑?果柄有没有拉住?枝条有没有被带动?这个位置能不能继续用力?
如果再夹一点,是抓稳了,还是要伤果了?
这些问题,单都依靠视觉是不行的。
视觉解决的是“碰到之前”的问题,手感解决的是“碰到之后”的问题。
农业机器人的采摘动作之所以难,就是因为它必须在接触发生以后继续判断,而不是按预设动作一路做到底。
这也是柔性夹爪近几年在农业采收中被反复研究的原因。
农产品形态不规则、表面脆弱、环境不稳定,柔性结构可以降低刚性接触带来的损伤风险;但柔性夹爪真正进入采收场景时,还要面对承载能力、刚度、灵巧性和控制稳定性的限制。
换句话说,软只是开始,不是答案。
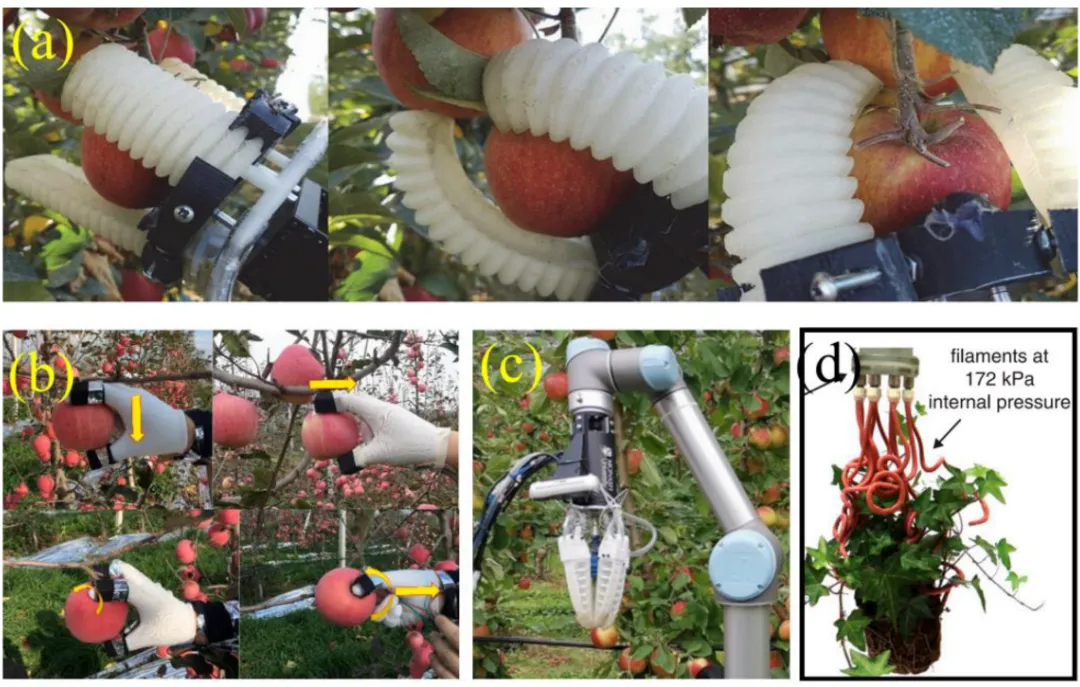
带有爪结构的气动软夹,用于农业收割。(a)三指气动软夹。(b)演示苹果的不同抓握和采摘策略。(c)带有抓握和吸附的软握力。(d) 基于集体力学的软抓握器。
来源MDPI《Application of Soft Grippers in the Field of Agricultural Harvesting: A Review》,由中国武汉湖北工业大学机械工程学院与青岛科技大学机械与电气工程学院发布。
02
第一层手感
来自“不伤果”
机器人的手感,第一层其实很简单:
先别把果子夹坏。
传统工业夹爪面对的是金属件、塑料件、标准零件,硬碰硬也没关系。
农业机器人面对的是苹果、草莓、番茄、甜椒、蘑菇、蓝莓、金银花。
它们不是标准件,成熟度不同,含水率不同,表面摩擦也不同。
如果夹爪太硬,接触点就会很集中。一个小小的硬点压在果皮上,可能当场看不出问题,但储运几天以后就变成暗伤、褐变、软烂。
柔性材料的价值,是把“点接触”变成“面接触”。
它不是神奇地让机器人有了感觉,而是先让机器的动作没那么粗暴。夹爪碰上果子时,材料自己会变形,接触面积变大,局部压力下降,视觉定位有一点误差,也不至于马上把果子顶坏。
所以,柔性材料给机器人的不是完整手感,而是一层安全垫。
它让机器人在犯小错时,不至于立刻造成大损伤。
03
但太软也不行
果子会“跑”
很多人会误以为,农业机器人夹爪越软越好。
不是!
太硬会伤果,太软会抓不稳。
尤其是采摘动作不是“摸一下”就结束,而是要把果实从植株上分离出来。分离时会有拉力、扭矩、摩擦和摆动。如果夹爪只是软,却没有足够支撑,果子可能滑走,果柄可能拉不断,枝条可能被带偏。
这就是“手感”的第二层:
不只是软,还要知道什么时候该稳住。
人拿鸡蛋时,不会一直加力。感觉稳住了,就停;感觉要滑,就补一点;感觉快压坏了,就松一点。机器人也需要这个过程。
这就是力控反馈要解决的问题。
(推荐阅读:力控反馈在采摘里到底有没有用?)
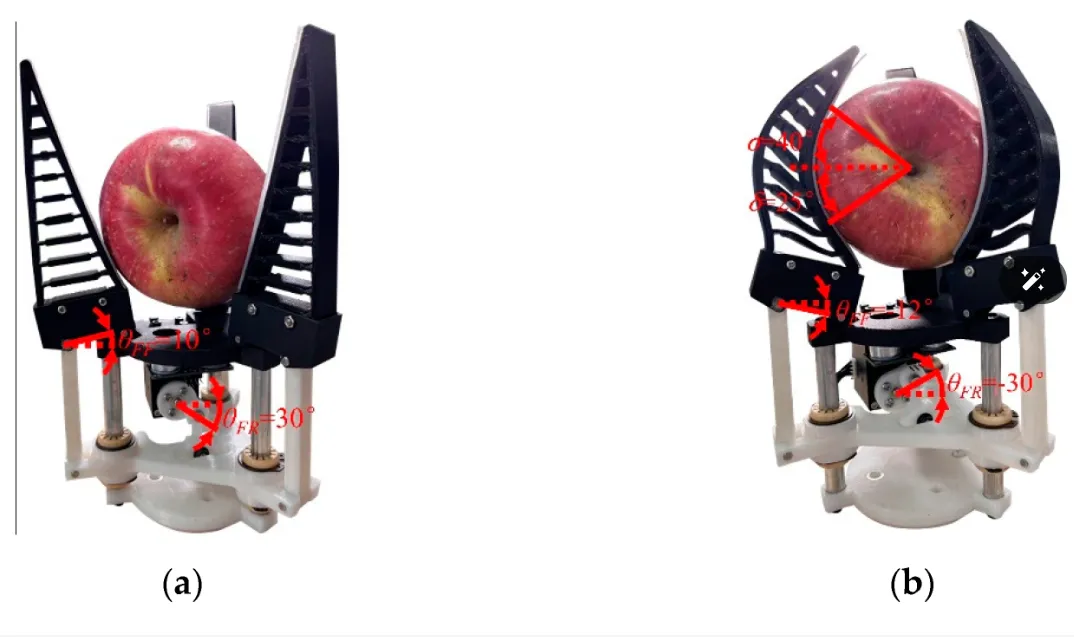
它不是让机器人凭空变聪明,而是让夹爪在动作过程中不断读到“我现在用了多大力”“果子有没有滑”“要不要调整”。苹果采摘柔性夹爪研究中,已经有方案把夹持力、拉力和舵机扭矩建立关系,并通过实时控制策略处理滑移风险,目的就是在防滑和防损伤之间找到平衡。
农业采摘里的力,不是越小越好。
力太小,果子滑。
力太大,果皮伤。
力上得太快,枝条被带动。
力控不稳,分离瞬间可能掉果。
真正难的是中间那个很窄的窗口:既要抓住,又不能抓坏。
很多采摘机器人不是败在“不会抓”,而是败在这个窗口没有守住。
软夹具的接触模型:(a)初始接触;(b) 全接触。来自MDPI《A Soft Gripper Design for Apple Harvesting with Force Feedback and Fruit Slip Detection》由江苏大学、北京农林科学院团队发布
04
触觉传感
让机器人知道“发生了什么”
光靠力控还不够。
因为机器人不仅要知道自己用了多少力,还要知道这个力发生在什么位置,接触面有没有偏,果子是不是已经开始滑,夹爪是不是碰到了枝叶或相邻果。
这就是触觉传感的价值。
触觉传感不是让机器像人一样有感觉,而是把接触过程变成信号。压力集中在哪一侧,接触有没有稳定,滑移有没有出现,软材料变形到什么程度,这些都可以变成可计算的数据。
这一步很关键。
因为采摘现场有很多情况,视觉看不到。夹爪一旦贴上果子,接触面就被挡住了;果子有没有微小滑动,外部摄像头未必及时看出来;果皮局部受力过高,图像也不一定能直接反映。
由南京农业大学团队发布的一篇《Soft bionic gripper with tactile sensing and slip detection for damage-free grasping of fragile fruits and vegetables》把触觉传感和滑移检测结合起来,用来识别脆弱果蔬抓取过程中的初始滑动,并据此优化夹持力。
这背后的逻辑是:不要等果子已经掉了才补救,而是在刚开始滑的时候就发现。
这就是农业机器人手感和普通夹取动作的区别。
普通夹取只要完成动作。
有手感的夹取,要在动作中发现变化。
05
电机电流也是一种“手感线索”
农业设备不能无限堆传感器。
传感器越多,成本越高,布线越复杂,维护点越多。进入温室、果园、菇房以后,还会遇到水汽、泥土、粉尘、汁液、清洗和消毒的问题。一个实验室里很好用的传感器,到生产现场未必扛得住。
所以,工程上还会看一些更朴素的信号。
比如电机电流。
夹爪闭合时,碰到果子以后阻力会变化;阻力变化,会反映到电机负载;负载变化,又会影响电流。通过标定,系统可以从电流变化中推断夹持状态。
这不是高级触觉,却很实用。
在一些研究中,就尝试建立电机电流与夹持力之间的映射关系,用更少的额外传感器实现抓取力估计和实时调整。
这类思路对农业机器人很重要。
因为真正能下地的设备,不一定是传感器最多的设备,而是能在成本、可靠性和控制效果之间找到平衡的设备。
机器人的“手感”,不一定都来自昂贵传感器。它也可能来自电流、位移、变形、阻力这些普通信号。
关键是,系统能不能把这些信号读懂。
06
结构本身
也会产生“被动手感”
还有一层手感,经常被低估。
它不是传感器带来的,也不是算法算出来的,
而是结构自己给出来的。
人的手指有弹性,皮肤会变形,关节会顺着物体表面调整。你抓一个形状不规则的果子,不需要每一毫米都精确计算,手指会自然贴合。
机器人也可以借这个思路。
软指、柔性铰链、弹性连接、欠驱动结构、包覆式夹持,本质上都是让结构自己“让一点”。
当果子位置略有偏差,形状和预估不完全一致,或者接触角度不理想时,结构顺应可以吸收一部分误差。
这层能力很像机器人的“被动手感”。
它不一定知道发生了什么,但它可以先把风险降下来。
不过,结构顺应也不能过度。
太顺,抓取不稳;
太软,分离无力;
弹性太大,动作响应会变慢。
好的末端执行器不是越软越好,而是既能贴合,又能控制。
这也是为什么农业机器人末端执行器很难通用。
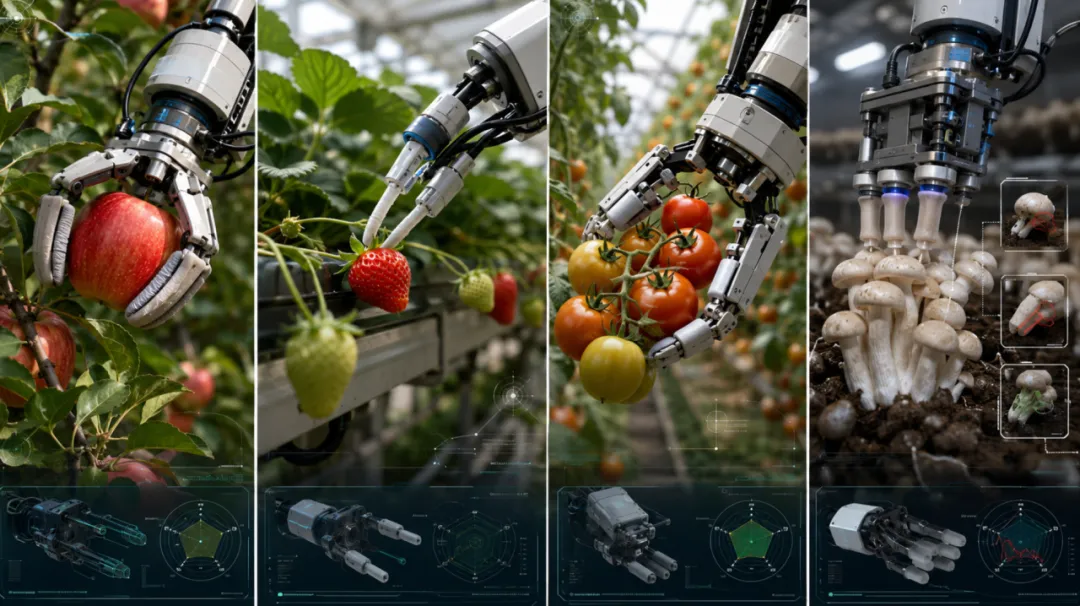
苹果、草莓、番茄、甜椒、蘑菇,它们看起来都是“果蔬”,但真正接触时完全不是一回事。
07
不同作物
需要不同手感
摘苹果,需要的是稳定包覆、拉扭控制和表皮保护。
摘草莓,需要的是轻触、低压、避免碰伤和果柄分离。
摘番茄,尤其是串生番茄,要同时考虑果实、果柄、相邻果和成熟度差异。
摘蘑菇,则更复杂。它脆嫩、湿滑、丛生、遮挡重,分离方式还不稳定。夹重了会挤伤,夹轻了会滑脱,切割点不准会带出基质,动作失败还可能误伤旁边的菇。
所以,农业机器人的手感,不能脱离作物讨论。
同样一个夹爪,
在苹果上可能叫柔顺,在草莓上可能还是太硬;
在番茄上能抓稳,在蘑菇上可能会滑;
在实验室样品上表现不错,换到不同成熟度、不同湿度、不同栽培方式里,又可能完全变样。
手感不是一个宣传词,而是一组可验证的工程指标。
能不能抓住,要测。
会不会挤伤,要测。
滑不滑,要测。
不同含水率、不同成熟度、不同批次,表现是否一致,也要测。
没有这些测试,“手感”就只是感觉。
图片由AI生成
08
真正的手感
是闭环长出来的
到这里就能看清楚,农业机器人的手感不是某个零件给的。
柔性材料负责缓冲;
结构顺应负责吸收误差;
力控反馈负责调节用力;
触觉传感负责识别接触状态;
电机电流提供低成本力线索;
控制算法把这些信号变成动作调整。
这些能力单独拿出来,都不能叫完整手感。
夹爪很软,但不知道滑了没有,不行。
传感器很多,但动作不调整,不行。
力控模型很好,但结构太硬,还是会伤果。
结构很柔顺,但分离时没有足够支撑,也不行。
真正的手感,是这些能力在一次次接触中形成闭环。
碰到果子,知道碰到了;
抓住果子,知道抓稳了;
果子要滑,知道补力;
力快过界,知道停;
分离失败,知道换动作;
目标偏了,知道纠正;
夹到枝叶,知道退回。
这才是农业机器人从“会动”走向“会干活”的分界线。
09
为什么这件事决定采摘机器人能不能落地
农业机器人越往真实场景走,末端执行越重要。
识别错了,可以继续训练;
路径慢了,可以继续优化;
底盘不稳,可以继续改结构;
但果子一旦被夹伤,客户马上就能看见。
更麻烦的是,有些损伤不是当场出现,而是在储运几天后才出现。
对农业企业来说,这不是技术瑕疵,而是商品损失。
所以,末端手感不是一个局部问题。
它直接决定采摘机器人能不能进入商品化采收。尤其是高价值果蔬,越是强调外观、口感和货架期,越不能只看“摘下来了没有”。更重要的是:摘下来以后,果子还能不能卖出原来的等级。
这也是今天很多采摘机器人看起来很厉害,却迟迟难以大规模落地的原因之一。
它们会识别,会伸手,会完成动作,但在接触、用力、分离和失败恢复这几个环节,还没有达到足够稳定的生产水平。
农业机器人的“手感”,不是为了模仿人手。
它真正要解决的是生产问题:低损伤、抓得稳、分得开、放得准、失败后能恢复,并且在不同批次、不同成熟度、不同现场条件下保持一致。
这件事不能靠一个夹爪宣传图解决,也不能靠一段演示视频证明。它需要作物力学测试、材料验证、结构设计、传感系统、控制策略和连续作业试验一起完成。
#智慧农业#农业机器人#采摘机器人#清华农业#农业机器人开发#农业机器人定制研发#农业机器人研发找陈灏#清华装备院陈灏#农业自动化
清研智慧农业
清研智慧农业源于清华大学天津高端装备研究院智能系统与大数据研究中心,依托清华大学顶尖科研力量与天津产业创新平台,深度融合“软件、智能装备与大数据”三大核心技术,致力于为智慧农业、工业自动化及高端制造领域提供领先的智能化解决方案。
我们不仅开展前沿技术研究,更注重成果转化与产业赋能,已成功研制出农业采收机器人、智能除草系统、农业无人机、高端自动化产线等一系列具有自主知识产权的装备与系统,推动产业向智能化、绿色化、高效化升级,助力中国从“制造大国”迈向“制造强国”。
特别说明
本文部分内容(包括但不限于文字、图片、数据等)来源于互联网公开信息,旨在传递更多资讯,仅供学习交流之用。其版权均归原作者或原始出处所有。
为支持原创,本公众号会尽量标注来源。如您发现本公众号中有内容侵犯了您的合法权益,请立即通过后台留言或添加客服微信等方式与我们联系,我们将在核实后第一时间进行处理。
未经本公众号明确授权,任何个人或组织不得将本文内容用于商业性转载或摘编。转载请联系后台开白;凡从本公众号转载本文至其他平台所引发的一切纠纷、后果及法律责任,均由转载方自行承担,本平台概不负责。
*往期精选*
