QUOTE
果园里的环境约束是固定的——农业机器人要克服这些约束,才能真正落地。
上周去了一趟北方的梨园,看了看农业机器人在真实环境里到底能不能干活。
看完回来,我承认之前想得有点简单——果园里的环境约束是固定的。过道宽度、水沟深度、树底枝杈、树高、果柄规则、气候变化——这些不会因为机器人来了就改变。机器人要做的,是克服这些固定约束,才能真正落到地里。
01
ENVIRONMENT CONSTRAINTS
果园的固定环境约束
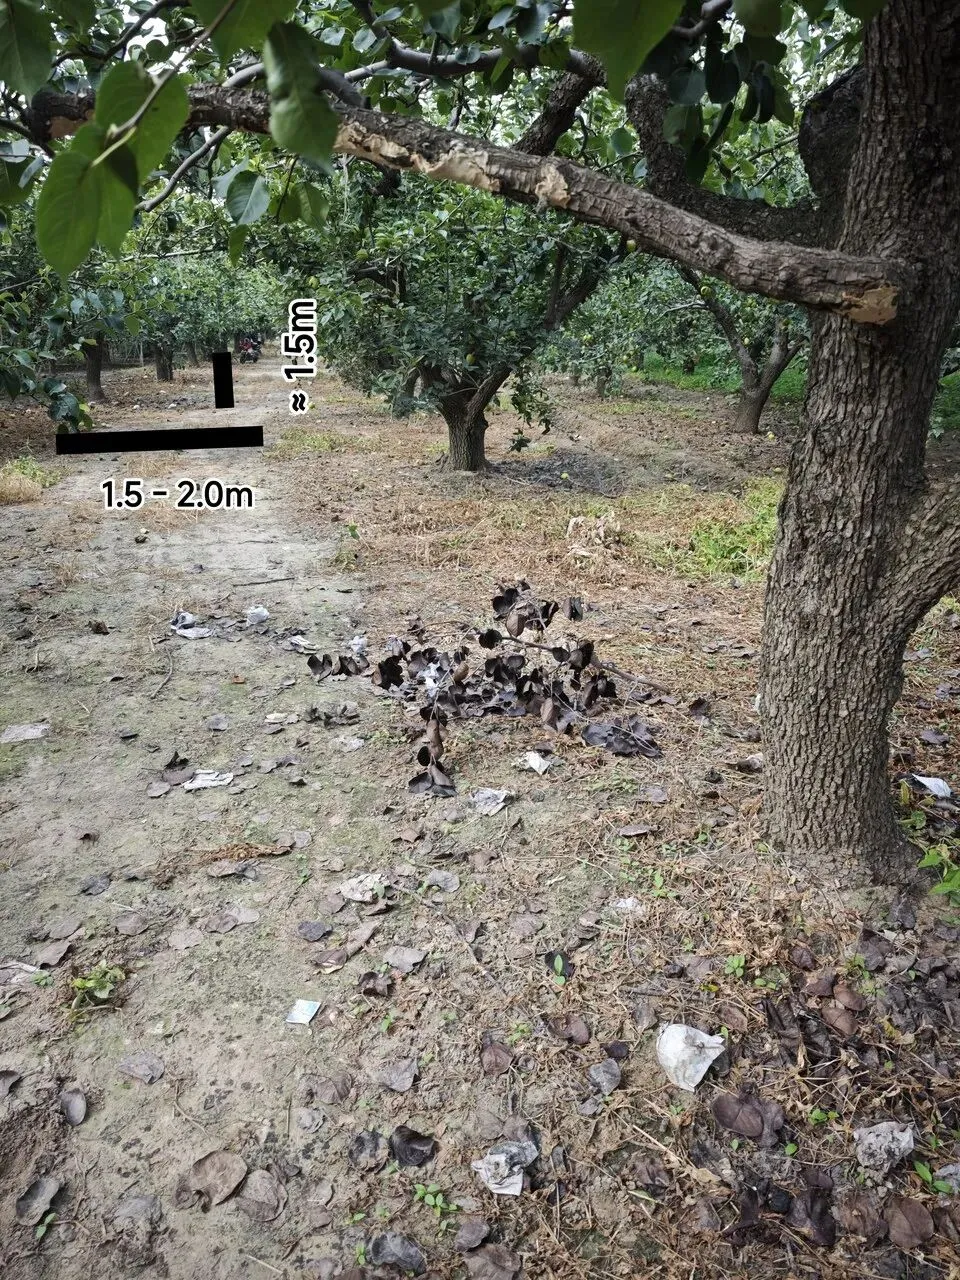
— 果树之间的通道——这是没有灌水沟的那种通道,宽度 1.5-2.0 米,高度约 1.5 米。
先说梨园里的固定环境约束。
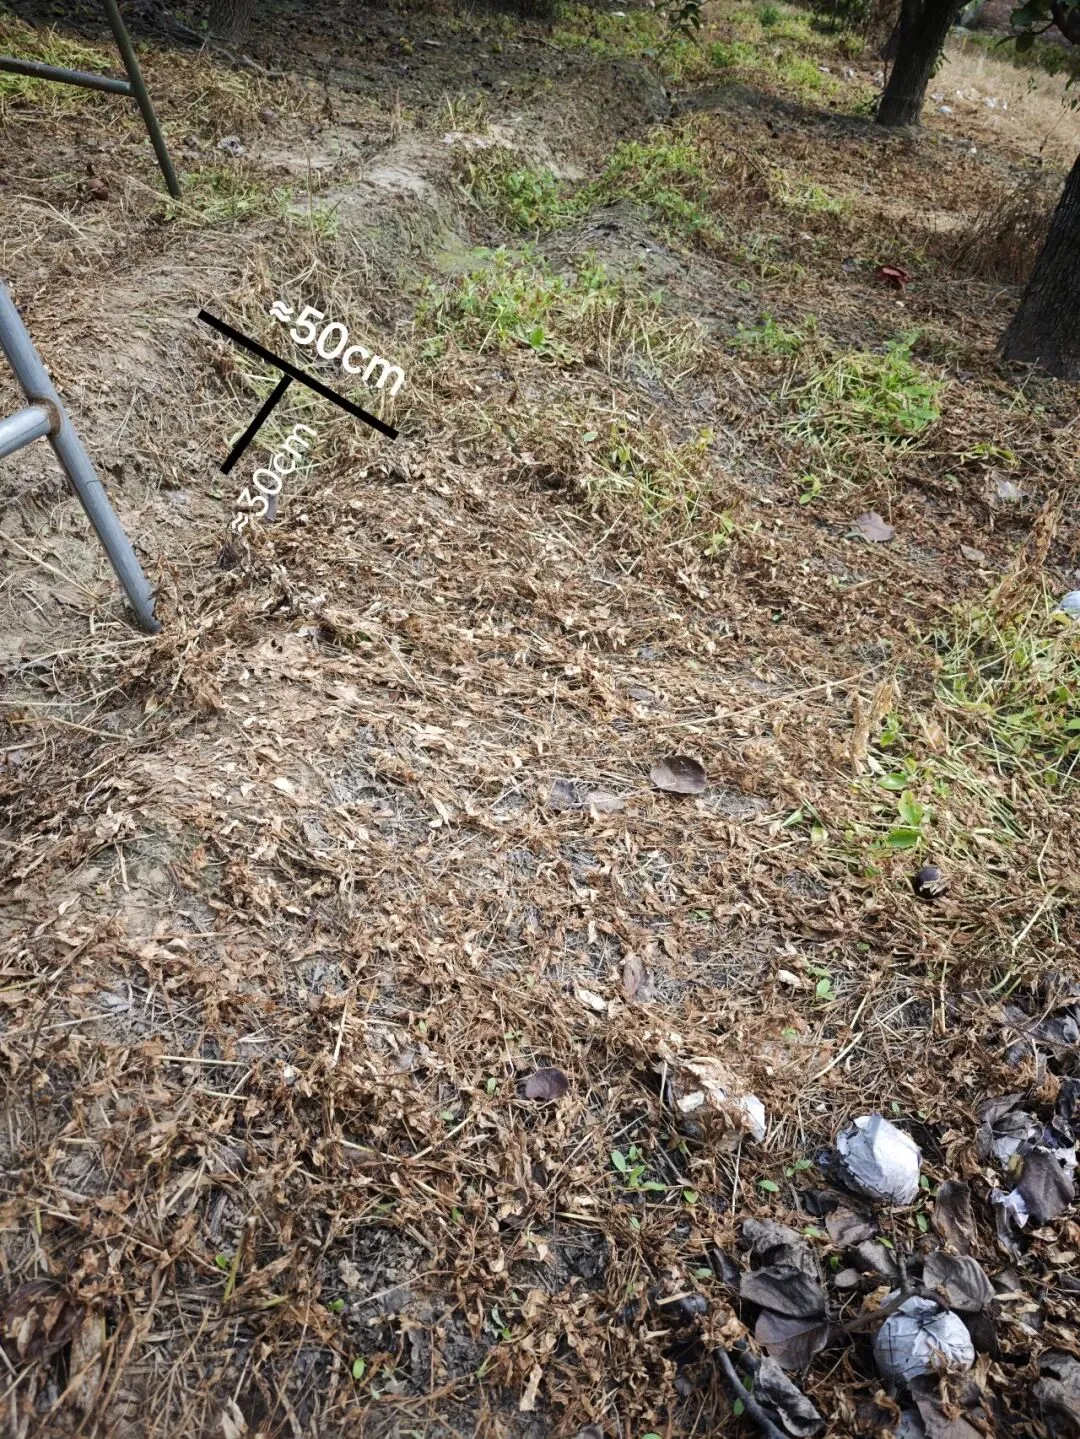
果园过道最窄处 1.5 米,最宽 2 米。过道中间有的有灌水沟,宽 40-50 厘米、深 30 厘米,是浇地用的——但不是所有通道都有水沟,果树另一边的通道就是普通的土路。地面是松软的土——草要除掉、果子掉下来不能摔坏、虫子要少,所以地必须软。
— 有灌水沟的通道里,水沟宽 40-50 厘米、深 30 厘米,是浇地用的。
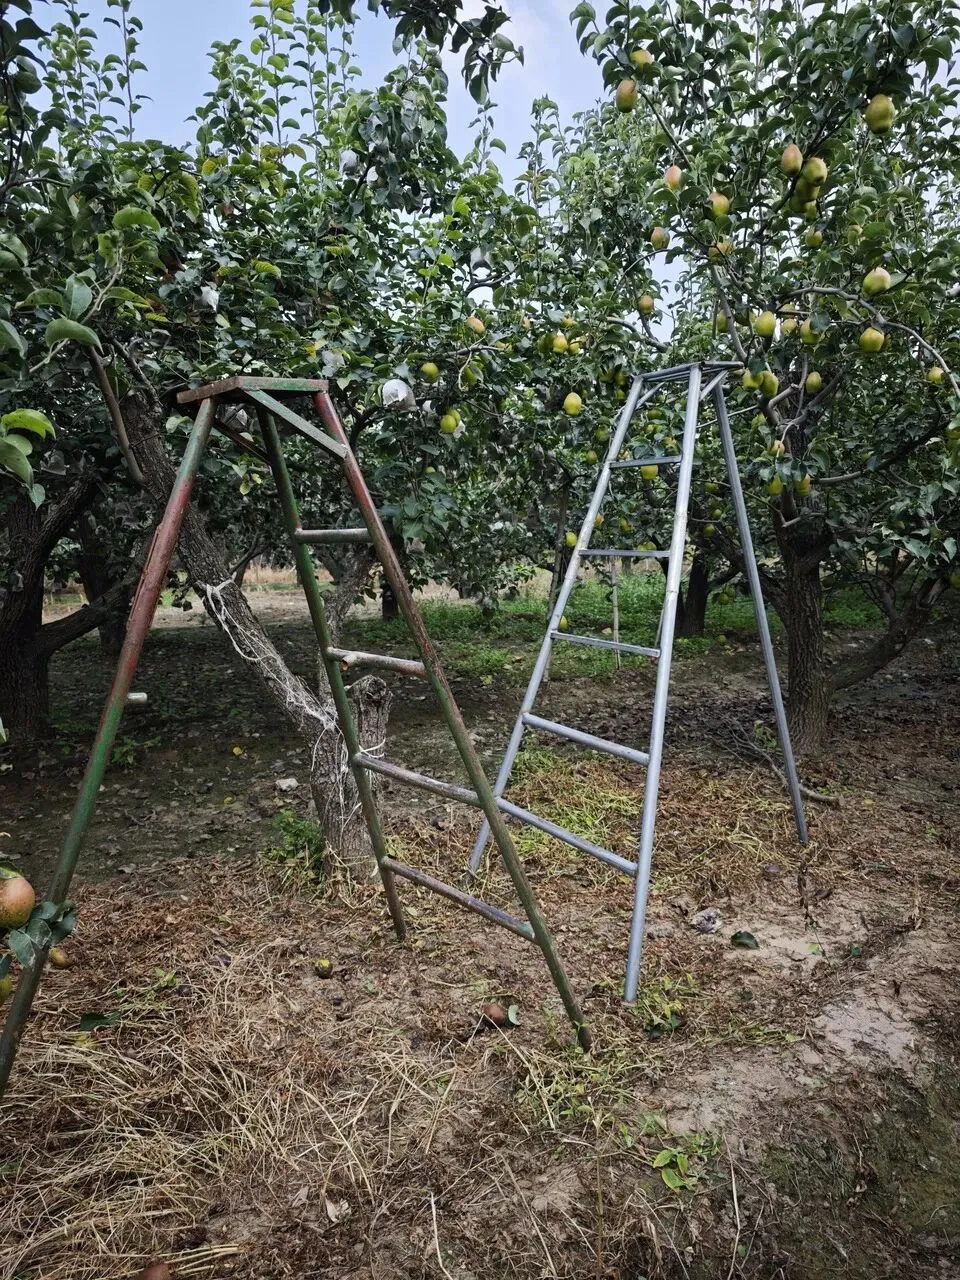
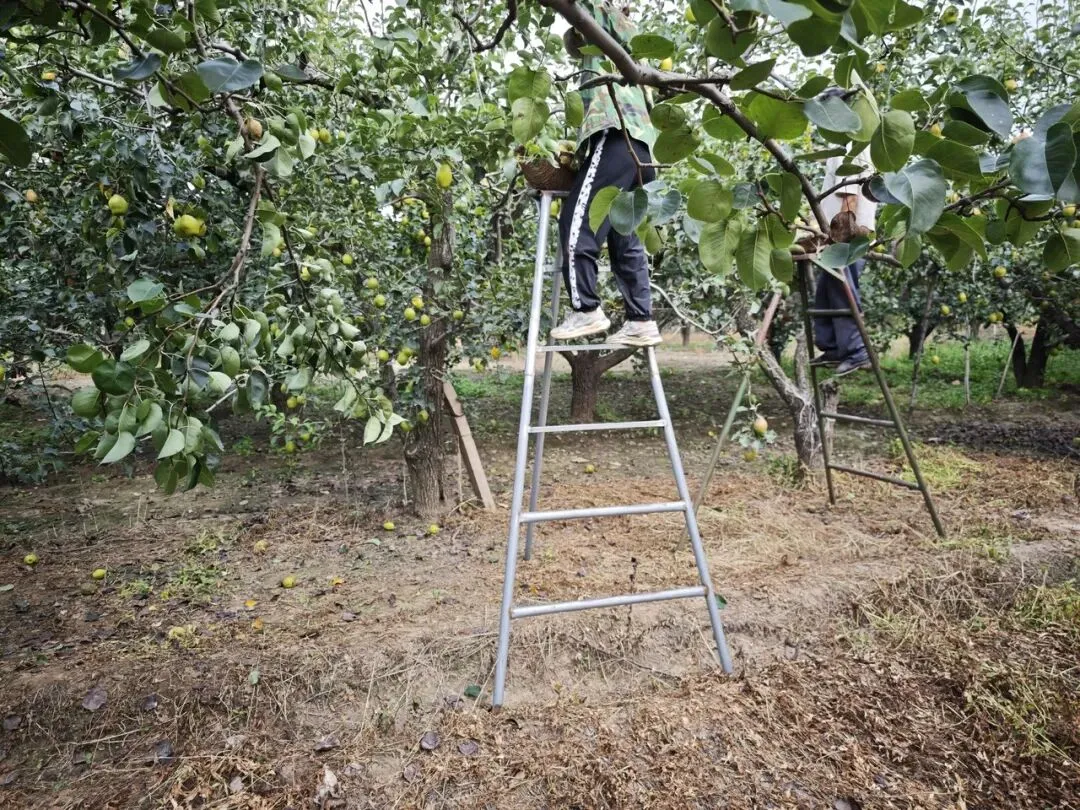
— 梯子要搬到树下,爬上去围树转一圈采完,再换下一棵——这是固定作业模式。
树高 3-4 米。底部的梨要采,作业空间是树底枝杈之间 50 厘米到 1 米的缝隙。
— 顶部枝杈是固定空间约束——这部分是机器人最难够到的地方。
采摘要分 2 到 3 轮——同一棵树上果子成熟度不一样,第一轮、第二轮挑长到手掌能盖住一半大小的采,第三轮不管品相全摘完。轮次因地因品种而异。一棵树完整采完大概十几分钟。
采摘环节还有两条固定规则:
果柄必须从和树枝连接的那一端断。如果从果蒂那头断,果柄尖端就是个小刺,一筐梨扎过去,扎到的那几颗第二天就烂。
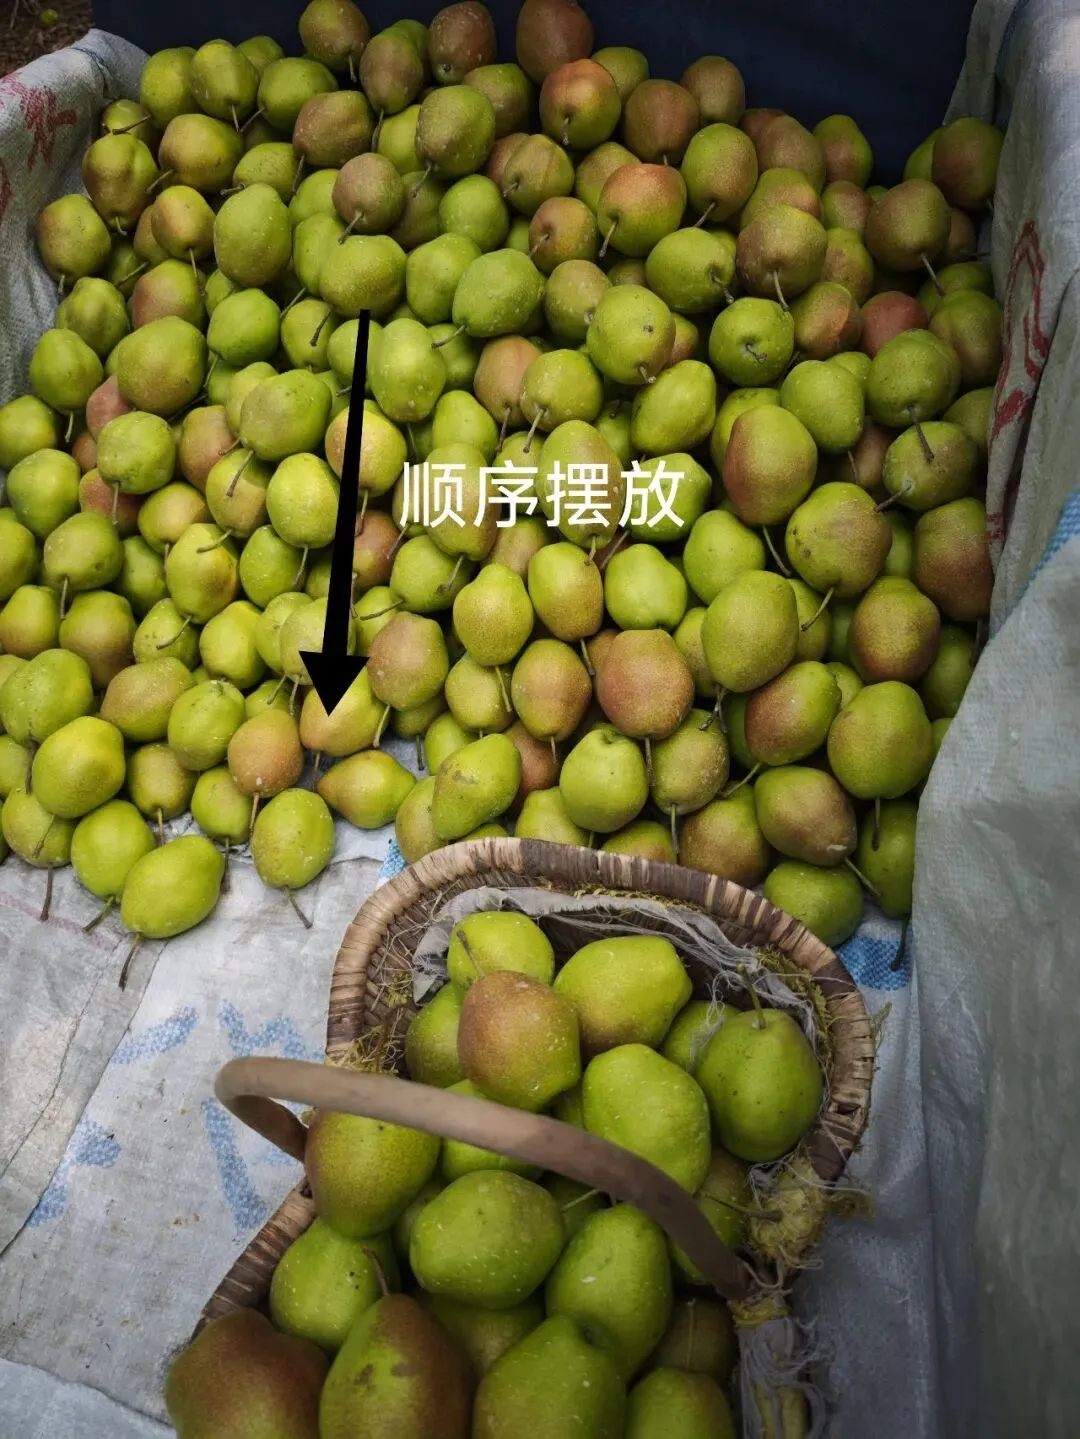
装车时所有梨必须统一一个方向摆。让果柄都朝一边,避免戳伤邻果。
— 装筐时所有梨必须顺序摆放,让果柄都朝一边——这是固定规则。
这两条规则是采摘作业的固定约束——机器人要克服,也要遵守。
环境方面,早晨露水大、湿度高,中午温度又高。机器人要在这种环境里干活,光镜头起雾、过曝就是两道坎。
02
WHAT'S ALREADY SOLVED
固定约束的解法现状
梨园里的环境约束有两类,解法现状不一样。
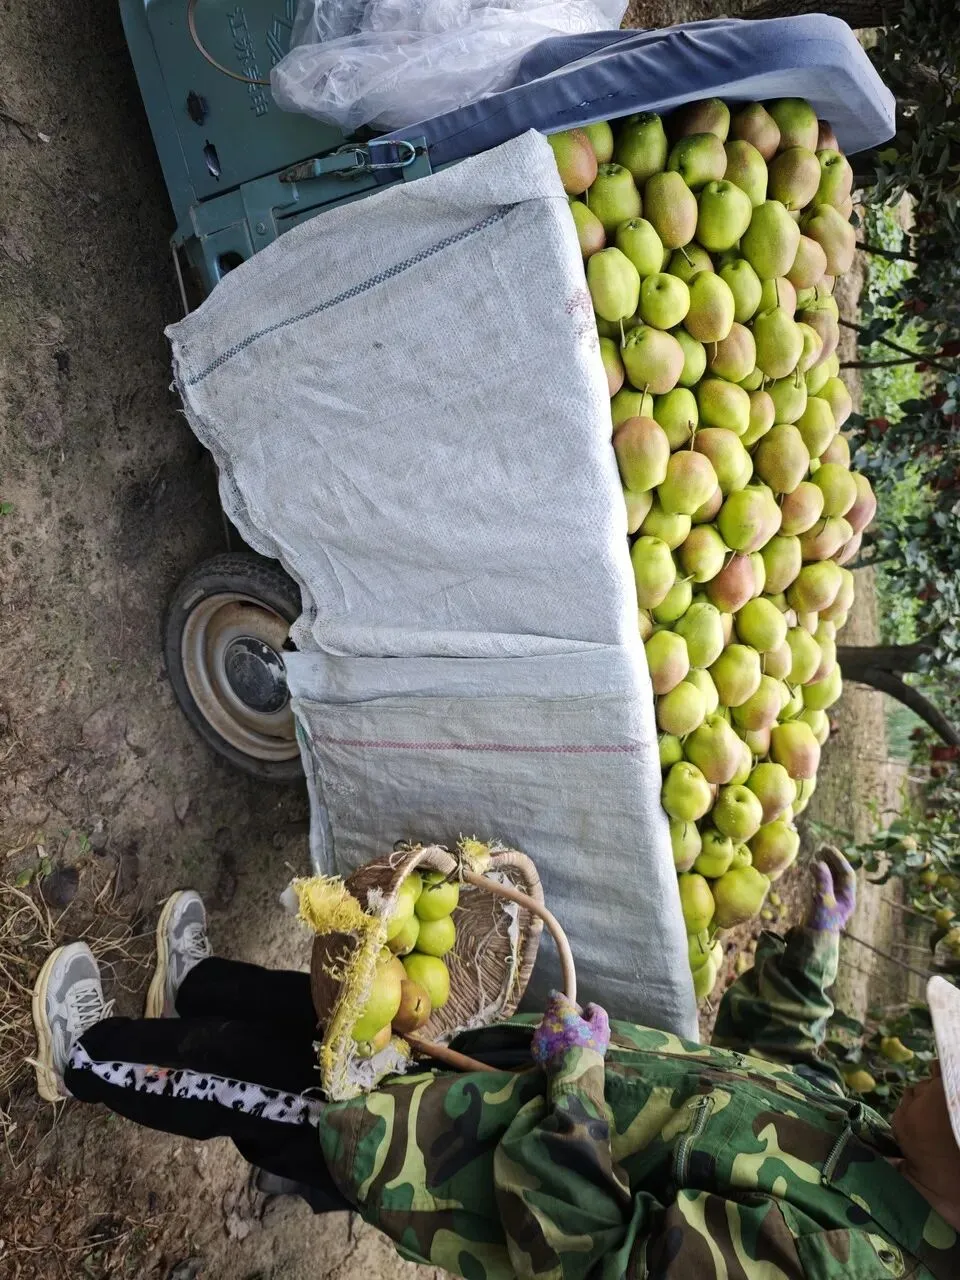
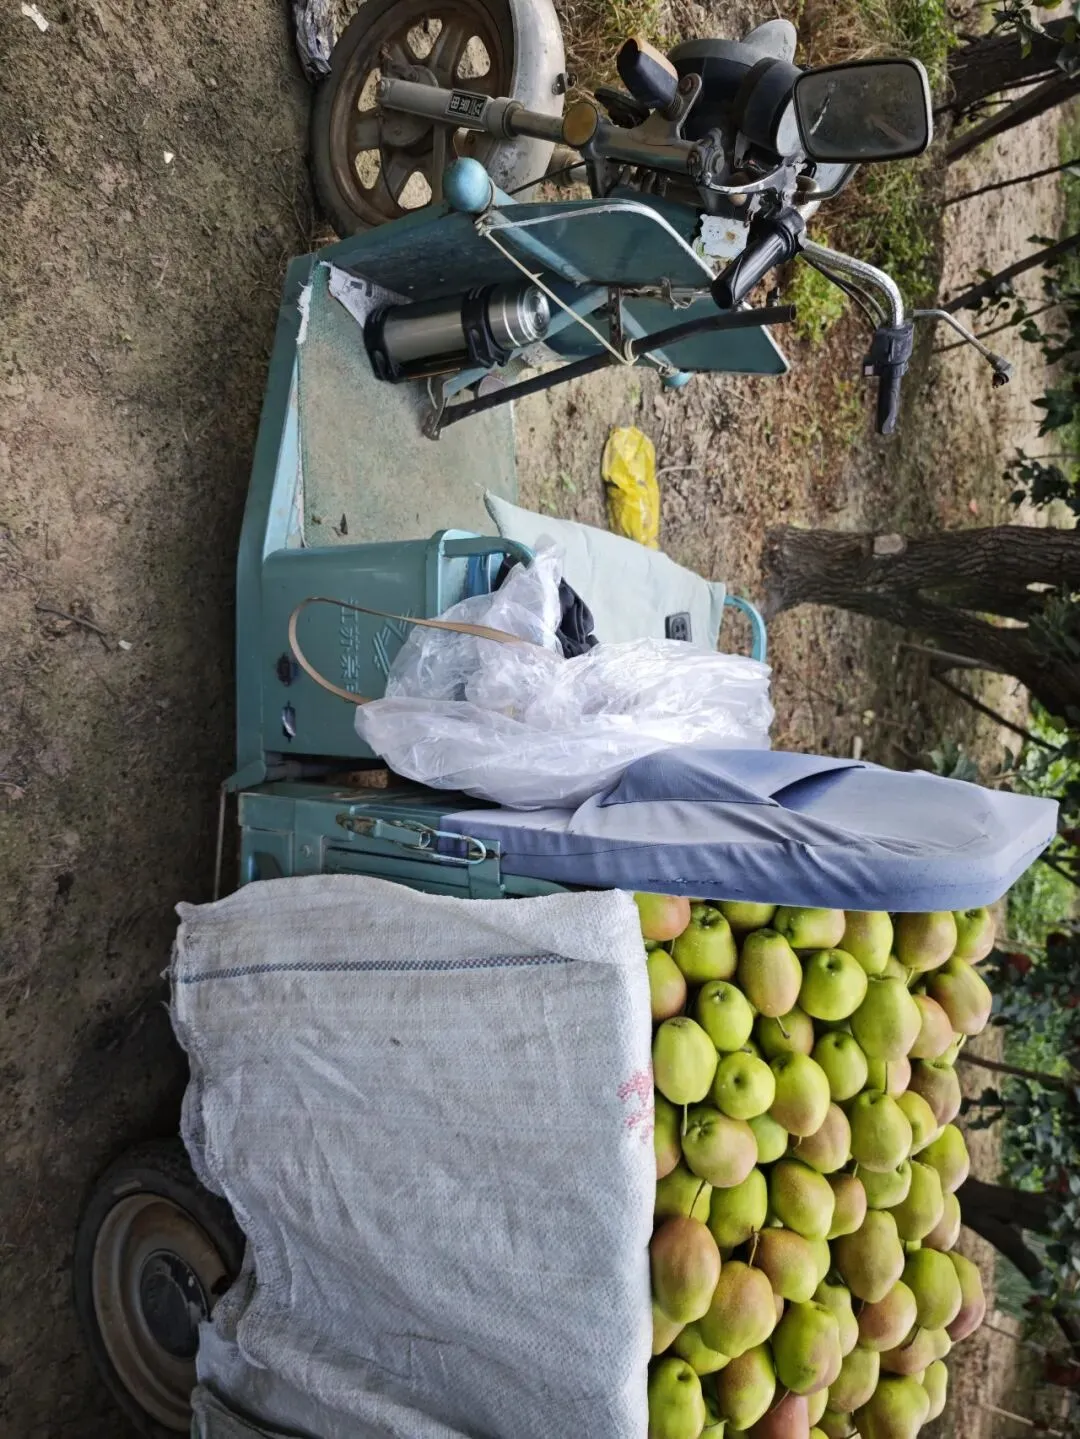
运输环节的环境约束(1.5 米过道、30cm 水沟、松软土路)——已经由电动三轮(700 斤)、大型电动三轮(1000 斤)、农用拖拉机(3000-5000 斤)克服了。司机们走 1.5 米的过道、过 30 厘米的水沟,早就门儿清。
— 从篮子往电三轮上一个一个拾起,再运出果园——固定约束已被工程方案克服。
— 电动三轮载满梨,一车能拉 700-1000 斤。
但采摘环节的环境约束(50cm 枝杈、3-4 米树高、分轮采、果柄方向)——目前还是果农纯手工克服的:人钻到树底采底部、搬梯子爬上去围树转一圈采完、再下一棵。
03
WHAT ROBOTS CAN AND CAN'T DO
现有农业机器人:能解决哪些、解决不了哪些
翻了一圈国内外能找到的农业机器人方案,按梨园这几个固定约束对一遍。
识别定位(约束:果实位置 + 成熟度判断)
能解决的部分:西北农林科技大学杨福增团队的双臂苹果采摘机器人,在 2025 世界机器人大会上展示了0.015 秒的识别速度和 7.5 秒的单果采摘周期 [来源:2025 世界机器人大会报道,2025]。北京工业大学与中科原动力联合研发的温室番茄采摘机器人,最新研究把姿态估计精度提升到了 91.25%,自主采摘平均成功率 89.58% [来源:IEEE Transactions on Robotics 论文 + 电子工程专辑报道,2025.5]。
解决不了的部分:梨园真实的树底背光处、枝叶遮挡下,识别精度会下滑。早晨露水镜头起雾、中午强光过曝,这两类固定环境因素现有方案还没有完全克服。
末端手爪(约束:果柄方向 + 不伤果)
能解决的部分:国内已有多种仿人手 4 指方案,按果实大小调节转速,结合力传感器和内置剪刀可剪断果柄 [来源:道客巴巴/专利文献综述,2026]。
解决不了的部分:梨园现场要遵守「果柄从树枝那头断」的固定规则,对剪切机构的位置、角度、力度都有要求——现有手爪的方向多数是反的,这条固定规则还没有被完全克服。
整机型态(约束:3-4 米树高 + 围树转圈作业)
能解决的部分:江苏大学农业机器人团队的双臂葡萄采摘机器人和四臂猕猴桃采摘机器人,把田间工况下自主作业效率提升到了每小时 940 次和 2100 次 [来源:江苏大学官方稿件,2024.3;注:这组数据 2024 年发布,是当前公开可查的最近一次大规模田间测试,2 年内未见更大规模更新]。多臂协同是克服高空作业约束的一个明确方向。
解决不了的部分:树底 50 厘米枝杈缝那个「农业机器人钻进去」的约束,目前还没有成熟的方案。主流思路要么搭高架从上往下采,要么长臂机械臂伸进去——这两条路都绕开了「钻进去」这件事,固定约束没被真正克服。
环境约束不会因为机器人来了就改变——只有针对每个约束提出具体解法,农业机器人才能真正落地。
单点工具在梨园的实际对位
梨园里没有「果柄修剪」这一步——梨柄在摘的时候从树枝那头自然折断,不存在额外修剪。所以「半自动工具」对得上的子约束只有「装车时方向摆放」一项,目前只能靠结构引导(定向槽、挡板),做不到全自动。
04
SUGGESTIONS + OUTLOOK
解决建议 + 助农展望
建议一做蛇形机器人,克服「钻树底 50 厘米」约束
这个「机会」其实有现成的技术形态可以接——蛇形机器人。
蛇形机器人就是一长串小关节串起来——典型 10 到 30 节,每节独立转动,整体细长柔软,能钻进任何比自身直径大的空间。听起来像蛇,本质就是蛇。
这种东西不是空想:国内南开大学方勇纯团队的蛇形机器人能钻进管道找漏点;CMU(卡内基梅隆大学)的模块化蛇形机器人能在废墟缝隙里爬行;日本京都大学的蛇形机器人在福岛核电站反应堆里作业——都是处理「人进不去、机器也得绕着进」的场景。
放到梨园,它天然解决三个固定约束:
1树底 50 厘米枝杈缝:直径 5 到 10 厘米的蛇形臂直接伸进去
2顶部 3-4 米挂果:能绕着枝杈「蛇行进位」,绕到果柄根部
3果柄方向:从后方绕到果柄连接处,沿果柄方向「反着」剪,恰好符合「果柄从树枝那头断」的规矩
它不是传统意义上的「小型机械臂」——小型机械臂的尺寸和刚度做不了这种绕弯。蛇形臂能。它就是为「绕、钻、弯」场景而生的形态。
为什么这一条有价值:蛇形机器人要真正进梨园还有几个坎——末端刚度够不够、镜头在树底背光处能不能看清、果园泥土和露水对密封的挑战。但这些是工程问题,不是方向问题。方向对,工程慢慢磨。
建议二把已有方案针对固定约束做适配
现有方案(江苏大学双臂、中科原动力、西农杨福增团队)是在标准化环境里验证过的——但梨园的固定约束跟温室、葡萄架都不一样。把已有方案针对梨园的固定约束(50cm 树底枝杈、果柄方向、早晨露水)做一轮适配,比重新发明轮子更现实。
展望未来,助农机器人的发展是必然的。
人口老龄化在加速,愿意进果园干体力活的年轻人越来越少。梨园这种需要钻树底、搬梯子、围树转圈、烈日下连续作业的工作,对年轻人的吸引力持续下降。环境约束不会变,但愿意去克服这些约束的人,会越来越少。
农业机器人要克服这些固定约束,才能真正助农。不是替代果农,是让愿意干的人干活更轻松,让不愿干的人也能吃到便宜的水果。
农业机器人进果园,不是技术问题,是环境约束清单的问题。
把每一个固定约束列出来、把每一类技术对一遍、把每一个空白标清楚——剩下的就是时间和工程的事。
先把一个动作做透,比什么都重要。
如果你觉得今天这篇有收获,欢迎点赞、在看、转发三连,我们下篇见。
下一篇,我们聊聊「蛇形机器人」在梨园落地的具体路径——方向选对了,工程慢慢磨。
 10个月宝宝每天需要喝多少奶粉?