——从800V SiC电驱论文方案出发,重新审视田间续航的底层逻辑注:研读《Design of High-Speed Motor System for EV Based on 1200 V SiC-MOSFET Power Module》,并借此探讨农业重载机器人方案。一、基准参照:论文中的800V SiC高速电驱方案(及其可迁移价值)
这篇2025年发表于 Actuators(MDPI)的论文,由东风汽车 + 中南大学联合完成,核心目标很明确:把乘用车级的800V高压SiC平台"做扎实"——不只用仿真画饼,而是造出原型机、上测功机、拿数据说话。
方案一句话画像
| |
|---|
| 700–800V (器件耐压1200V) |
| 东风自研 ZM600FB12W3 SiC-MOSFET,1200V / 450A(nom)/ 3.2mΩ(85℃) |
| NXP GD3160(车规、兼容200–1700V、−40~125℃) |
| |
| 6极54槽高速IPM永磁同步电机,最高25,000rpm,峰值扭矩≥240Nm |
| ≥200kW(实测控制器峰值 241kW) |
| |
| |
| 87kg → 功率密度 2.3kW/kg(不含轴) |
| 5.03L → 体积功率密度 47.94kW/L |
| |
配图简述(对应论文原图)
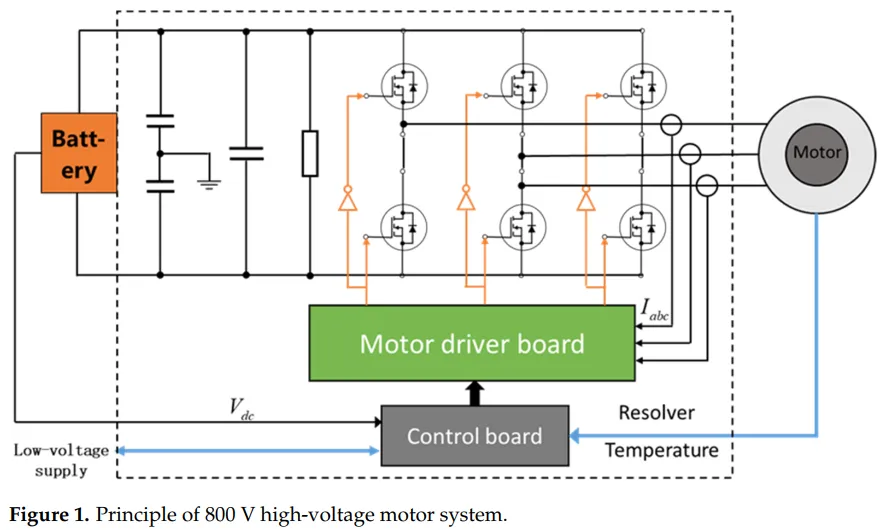
- 系统框图:三相逆变桥(6组SiC-MOSFET半桥)→ 三相定子绕组,DC-Link 800V,GD3160驱动环,SVPWM电流环控制,Resolver取位置。它交代了一件事:SiC带来的真正红利不在"能扛多高电压",而在极高开关频率下仍然极低损耗,从而允许系统整体往"高频、紧凑、低发热"走。
- 铁损优化逻辑:对比0.3/0.25/0.2mm硅钢片——越薄铁损越低;并把传统8极48槽改为6极54槽,同转速下磁密交变频率直降25%,从源头压住高速铁损。→ 对农业重载的启示:田间电机不怕转速高,怕的是低速重载下铁芯发热+散热条件差,所以"低铁损硅钢 + 合理极槽配合"在任何电压平台都值得抄。
- 转子双V磁极 + 碳纤维护套应力校核:双V提高磁阻转矩占比(论文设60%),0.8mm Toray T800S碳纤维层把转子包住,1.2倍超速下最大应力487MPa、塑性应变0.49%——安全裕度充足。→ 对农业重载的启示:田间重载机器不一定需要25krpm,但离心力 + 泥浆不平衡 + 频繁冲击对转子结构的要求只会更苛刻,碳纤维或高强叠片锁紧不是"炫技"而是工程必需。
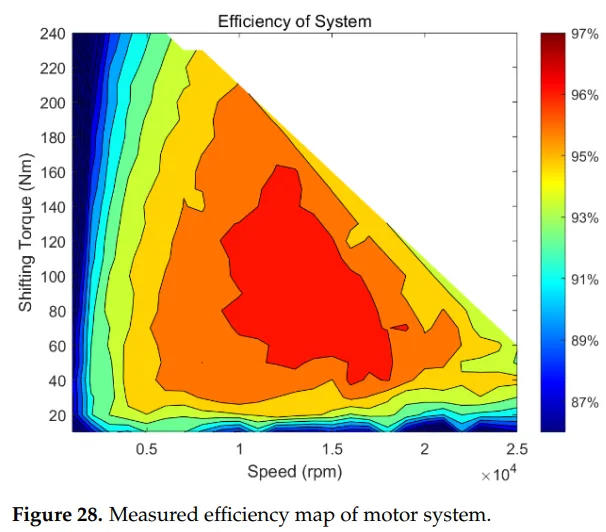
- 效率云图:电机效率最高97.53%,系统(电机+逆变器)最高97.33%,>90%高效区占83%+。→ 这才是农业续航话题的核心:田间不存在"高速巡航甜区",你的作业点如果长期落在效率图的低效率角落,电池再大也白搭。
小结这一节:论文方案真正的可迁移"资产"不是800V这个数字,而是SiC低损耗链路 + 高频驱动 + 低铁损电磁设计 + 热/应力协同校核这一整套方法论。电压平台只是顺理成章的选择结果。
二、农业重载机器人的续航需求——先问"干多久/干多狠",再谈kWh
1)谁是"重载"?
| | | |
|---|
| | | |
| | | |
| 重载无人底盘/电驱农机 | 50–200+kW | | 连续4–10h,且常在高扭矩、走走停停、泥阻突变工况 |
我们要讨论的就是第三行——那种"要顶替一台80–150hp柴油拖拉机"的级别。
2)续航需求不是"跑多远",而是"能干几个田块不停"
田间重载作业的能耗特征跟公路EV完全不同:
- 没有"巡航甜区":拖拉机牵引农具时,阻力来自土壤剪切、植被拖拽、坡道分量,速度往往只有 3–8 km/h,但电机长期顶在中高扭矩;
- 负载剧烈跳变:犁尖切到石头/硬层 → 扭矩尖峰 1.5–2× 额定 → 电流尖峰 → 瞬时损耗飙升;
- 环境散热差:泥堵散热器、日晒、粉尘——温控 margin 比公路车紧得多;
- "作业时长"比"里程"更关键:农时窗口(播种期/收获期)以天计,机器停下来充电 = 耽误农时。
3)现实参考数据(已落地/近落地项目)
| | | | |
|---|
| 瑞典 Traktorarvid Drever 120(铰接自主电驱,对标150hp级柴油机) | | 2×250kWh | 4–12h | 换电:一包在用、一包充电,轮式装载机换包 |
| | 248kWh LFP | | |
| | 140kWh | 约8h | |
| | 70kWh | <12h | |
规律很明显:重载田间机器要到"班次级续航"(6–10h不中断),电池包基本落进 100–250+kWh 这个区间,且补能方式往往比单纯"加大电池"更决定生死。
三、续航能力的"四大金刚"——为什么你的电池包不是越大越好
金刚①:电池包大小 vs. 自耗悖论
电池越大 → 续航越长 但 电池越重 → 越陷车/越费功 → 田里单位面积能耗(kWh/ha)反而可能恶化。LFP(磷酸铁锂)因安全性/循环寿命几乎是农机首选,但能量密度(~140–160Wh/kg)低于三元,250kWh LFP包自重就奔 1.5吨+,等于少拉了一堆土/少带了一组农具。所以"合适"远比"最大"重要。
金刚②:电驱链路的"热效率天花板"
这是论文最直接能说话的地方:
- 传统IGBT逆变器在重载工况下开关损耗和导通损耗吃掉相当份额;
- 论文用 SiC-MOSFET + 精心设计的门极驱动(6.75Ω等效Rg),把控制器效率推到 >99% 区段大面积覆盖,系统级效率 97.3%+。
换算到田间意义很简单:> 同样250kWh电池,系统效率每提升 2%,就等于白捡 5kWh 有效能量——可能是你能多耕完的那半块地。
金刚③:减速/传动链的"隐形电老虎"
论文电机是 25,000rpm高速机,但拖拉机轮子只需要 200–400rpm。中间必有减速/终传动。农业场景的麻烦在于:齿轮油泥、链条张紧失效、湿式离合器滑磨、PTO空载拖滞……这些"附件寄生损耗"常常被低估。工程设计上两条路:
- 高速电机 + 高效集成减速/电驱桥(更像论文路线,体积小、功率密度高,但对密封/润滑要求极严);
- 中低速大扭矩电机直驱/少齿比(更简单耐造,但电机体积重量上去,铁损/铜损分布不同)。
金刚④:工况编排——"路径 + 农具 + 车速"才是真正的续航旋钮
同一台200kW级重载机器人:
- 运输模式(空车平路,5–8km/h)→ 能耗最低,续航最长;
- 深耕/犁耕(3–4km/h,大牵引力)→ 能耗峰值,有时 >30–50kWh/h;
- PTO作业(打捆/割草压扁,刀盘吃功率但不走轮)→ 电池在掉,但里程表几乎不动。
这也是为什么业界越来越多用作业地图 + 能耗预测模型来动态规划:什么时候快充回一口、哪块地留到明天、哪台车换电最划算。
四、应用场景简引:同一种"耐力",不同战场
场景A|平原大田 · 无人深耕/播种平台(200hp级)
- 需求画像:连续班次作业,长距离田块,牵引农具,要求可预测 downtime。
- 续航解法:100–250kWh LFP + 田间快充/换电(如图 Traktorarvid 的换电包思路),SiC高压链路把 cable 截面压小、把散热压力压低。
- 适配论文技术点:SiC逆变器效率>99%、门极驱动抗干扰设计、油冷电机热管理经验——直接有用;但电机要从25krpm取向改为中转速大风量冷却+高扭矩密度取向。
场景B|丘陵果园 · 多功能重载平台(50–100hp级)
- 需求画像
- 续航解法:80–140kWh 级,重视能量回收制动(下坡/降速把电拿回来——有实测平台在坡地可回收 15–20% 量级),电压平台 400V 往往比 800V 更务实(供应链/绝缘/维修门槛更低)。
- 关键不是kV而是鲁棒性:密封(IP6K9K类冲洗)、连接器防腐蚀、BMS低温加热。
场景C|"母舰+子机"模式(新兴范式)
大电池装在母舰(自主充电车/增程车)上,小型作业机器人不带大电池、只带够跑2–3h的电,母舰定期过去"喂一口"或换一块。这种模式把"续航问题"转化为"调度问题",在大面积果园/设施农业里越来越受关注。
五、技术突破方向:让耐力不只是"堆电池"
1)800V SiC 从"汽车炫技"变成"农机的工程选项"
博世工程在 Agritechnica 2025 正式展示了面向农机的 800V 电驱方案(SMG230电机 + SiC逆变器),连续 188kW、扭矩峰值 550Nm、逆变器效率 >99%,并可兼容纯电/混动、配合 Bosch Rexroth 变速箱方案。这说明:800V SiC进入农机不是幻想,而是已经走到展会落地阶段——但它现阶段更适合"中大马力"那一档,而不是小型机器人。

2)从"一颗大电机"走向"分布式电驱 + 智能扭矩分配"
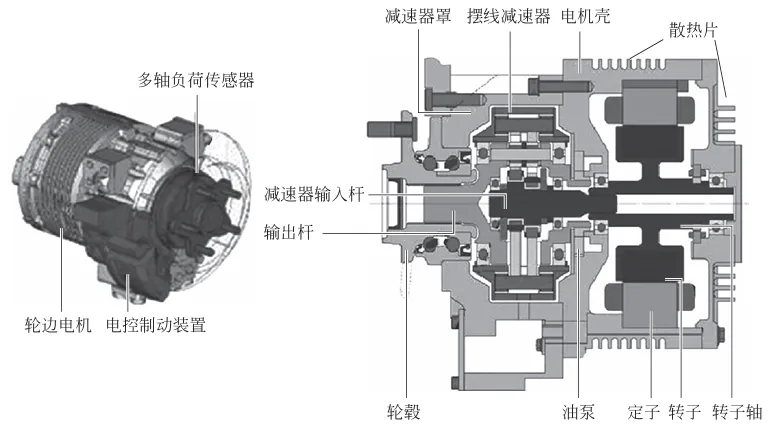
轮边/轮毂分布式驱动的好处对田间很明显:取消贯穿轴+差速锁的机械死重,通过算法把扭矩精准喂到"还有抓地力的那个轮子",减少打滑空转(打滑 = 电白烧)。论文里多电机控制的MCU平台(Renesas双核320MHz)其实已经给出算力底座的暗示。
3)电池≠只有锂电:混动/增程在重载农机仍有现实位
纯电重载续航的硬约束是:农忙窗口不允许你等40分钟快充。因此在"全电动未来"之前,一个非常现实的中间态是:
- 小柴油机/燃气机做增程发电(恒定高效区运行)→ 电池+SiC逆变器负责峰值/瞬态/回收 → 综合TCO更稳。
论文的SiC链路在这里同样吃香:不管一次能源是锂电还是燃料电池还是增程机,"最后的电→机械能"这段越高效,系统越不浪费。
4)换电标准化 > 快充军备竞赛(至少在中短期内)
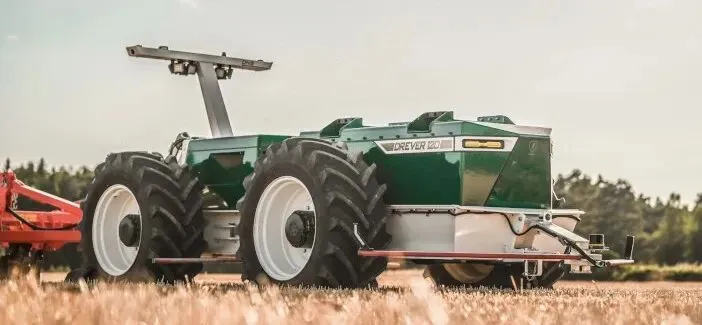
250kWh级电池包用800V快充理论很快,但田间配电容量、电缆防盗、雨天安全都是现实摩擦。瑞典 Drever 120 的思路很朴素也很管用:电池包做成可整体吊走的模块,轮式装载机换一块的时间 < 5分钟。谁能先把农机换电接口/通信协议标准化,谁就掌握"续航解法"的真正杠杆点。
六、小结:未来田野的长相
续航的本质不是"电池有多大",而是"能量从哪儿来、以什么效率用、怎么在不误农时的前提下补回去"。
| |
|---|
| 当下(已进入部署) | |
| 3–5年(论文级技术下放) | 800V SiC 在 80–200+kW 级重载平台规模应用; |
| 更长周期 | |
论文给我们的真正启发也在这里:它证明了 SiC-MOSFET 能把逆变器效率推到 >99%、把功率密度做到近 48kW/L、把系统级效率推到 97%+——这组数字一旦搬到田间重载机器上,省下来的每一个百分点,都是少拉一块电池的重量、多耕一垄地的底气。
工业机器人核心零部件的全球产业生态
精准播种机器人深度调研报告
全球340 亿美元农业植保机器人市场
农业机器人:行业龙头、区域市场分析与重点国家盘点
劳动力危机:机器人填补全球农业用工缺口
2026 集成关节执行器:技术、全球格局与中国突围
 10个月宝宝每天需要喝多少奶粉?