当前位置:首页>农业>IC 期刊文章推荐 | 群体控制农业机器人:架构、稳定性策略及柑橘果园田间应用综述

IC 期刊文章推荐 | 群体控制农业机器人:架构、稳定性策略及柑橘果园田间应用综述

  • 2026-10-24 01:58:09
IC 期刊文章推荐 | 群体控制农业机器人:架构、稳定性策略及柑橘果园田间应用综述

点击蓝字,关注我们

群体机器人如何颠覆农业?这篇综述讲透了。本文综述了柑橘园里的机器人作业群体控制方法,通过群体控制效率提升45%,定位精度达厘米级。

近年来,农业机器人发展迅猛,但你是否发现:单个机器人效率低、适应性差、一旦故障就停摆?这些问题一直制约着农业机器人的大规模应用。

答案或许就在群体控制技术。

近期,来自中国农业科学院都市农业研究所、山东农业大学和西南大学柑橘研究所的科研团队在 Intelligence & Control 期刊上发表了一篇重磅综述文章,系统阐述了群体控制农业机器人(SCAR)的核心架构、稳定性策略及田间应用。第一作者兼通讯作者为马伟研究员。

这篇文章干货满满,我为大家梳理了几个核心亮点:

一、什么是群体控制农业机器人?

简单说,就是让多个机器人像“蚂蚁军团”一样协同工作——有的负责感知环境,有的负责执行操作,彼此之间通过通信网络共享信息、协调动作。

与单机器人相比,群体控制的优势十分明显:

  • 效率提升:多机器人分工协作,同时作业,大幅缩短作业时间

  • 精度提高:信息共享、协同决策,减少误采、漏采和果实损伤

  • 适应性增强:共同感知环境、协同避障,从容应对复杂果园地形

二、三大核心技术,缺一不可

1. 协同架构:混合控制是王道

纯集中控制(一个中心指挥所有机器人)存在单点故障风险;纯分布式控制(无中心、机器人自组织)协调难度大、通信成本高。

最优解是集中-分布式混合控制:中央层负责任务分配和全局定位,分布式层则让机器人根据实时数据自主调整操作参数。

2. 通信技术:5G+LoRa双模保障

柑橘果园环境复杂,树荫遮挡、地形起伏、湿度大。研究团队采用5G与LoRa双模通信终端,即使在密实的柑橘树荫下,仍能保持10 Mbps以上的稳定数据传输速率,指令响应准确率超过98%。

3. 控制算法:鲁棒控制+模型预测控制

针对丘陵坡地、土壤阻力变化等干扰,团队构建了抗干扰控制模型,并结合实时地形数据进行路径预规划。改进后的算法将多机器人路径跟踪误差控制在±3厘米以内,干扰恢复时间≤0.5秒。

三、四年田间验证:数据说话

研究团队在重庆(西南大学柑橘研究所试验基地等地)开展了2021年至2025年的长期田间验证,覆盖总面积达12公顷的丘陵柑橘园(坡度15-26°,重黏土)。

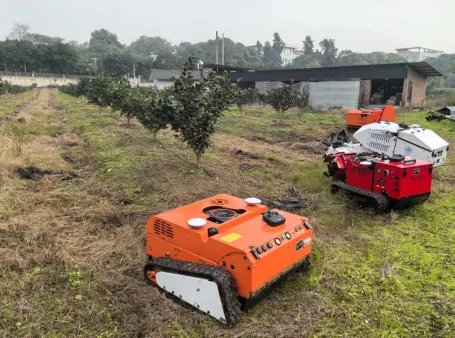
他们开发的 “中科智源”柑橘机器人系统包含四款功能机器人:

  • 除草机器人

  • 开沟施肥机器人

  • 旋耕松土机器人

  • 农药/叶面肥喷洒机器人

四台机器人通过同一卫星基站自组网,形成统一的SCAR系统。

实测结果令人振奋:

作业效率1.2 公顷/小时,比单机器人提升45%,比人工提升3倍。定位精度达到±1厘米,提高2倍。连续稳定运行时间≥12小时,雨天/强光下成熟度识别准确率>95.6%,树荫下障碍物识别漏检率达到2.3%。

四、稳定性的四大保障

文章还系统总结了提升群体控制稳定性的方法:

  • 硬件设计:工业级履带底盘、航空铝合金机械臂、高倍率磷酸铁锂电池,平均无故障时间达1200小时

  • 通信系统:多基站/中继节点部署、信号加密与抗干扰编码

  • 控制算法:鲁棒控制+模型预测控制联合仿真与持续优化

  • 环境感知:AR镀膜防雾镜头、激光雷达+毫米波雷达互补、边缘计算低延迟上传(≤20ms)

五、未来方向:强化学习与联邦协同

研究指出,强化学习和迁移学习可帮助机器人快速适应不同行距、树荫遮挡等复杂场景。而联邦学习则能让机器人集群在不共享原始数据的前提下,共同优化模型参数,实现群体智能的持续进化。

作者信息

马伟

马伟,男,陕西杨凌人,博士,研究员,正高级工程师,博士生导师。现任中国农业科学院都市农业研究所智能园艺机器人团队首席科学家,“一带一路”国家山地农业和智能农机装备科技发展国际联盟负责人。

马伟博士毕业于中国农业大学农业机械化工程专业,曾赴美国农业部担任访问学者。他长期从事设施农业机器人理论技术与自主无人控制模型算法研究,在农业机器人领域取得丰硕成果。主持参与国家“863”计划、国家重点研发计划、国家自然科学基金等科研项目十余项;发表学术论文120余篇,授权发明专利75项,出版学术著作7部。

马伟研究员获四川省“峨眉计划”特聘专家、北京市优秀人才等称号,获省部级科技奖2项、科普奖1项。他自主研发了柑橘采摘机器人、茶叶采摘机器人、无人旋耕机器人等多款智能农业装备,并在西南地区多个应用场景示范推广。

扫描二维码 阅读原文

原文链接: https://www.sciltp.com/journals/ic/articles/2603003341

论文信息

本文内容来自Intelligence & Control(IC)发表的“Swarm-Controlled Agricultural Robots: A Comprehensive Review of Architecture, Stability Strategies, and Field Implementation in Citrus Orchards”

引用格式:

Ma, W.; Song, Y.; Zheng, Y.; Tian, Z. Swarm-Controlled Agricultural Robots: A Comprehensive Review of Architecture, Stability Strategies, and Field Implementation in Citrus Orchards. Intelligence & Control 2026, 2 (1), 2.

DOI: https://doi.org/10.53941/ic.2026.100002.
关于期刊

Intelligence & Control 由 Scilight Press 每季度在线出版,面向以下领域征集原创、高质量的学术论文:人工智能、系统与控制工程、图像与视频处理、计算机科学与信息技术、控制系统的实际实现、数字信号处理、机器学习、深度学习、强化学习、目标检测、机器人与自动化、智能控制系统、模式识别、神经网络以及人机交互。期刊刊登涵盖自然或人工系统的理论、分析、设计或实际实现的文章。稿件类别包括 Regular(研究长文)、Brief(研究短文)、Survey(综述)以及对已出版图书的 Review(书评)。

期刊主页:

https://www.sciltp.com/journals/ic

期刊邮箱:

IC@sciltp.com

Copyright @ 2026 Scilight Press

扫码关注Scilight Press

(www.sciltp.com)

点击下方“阅读原文”了解更多

最新文章

随机文章