自动化苗床转运系统(轨道式移栽):农业育苗的精准革命
- 2026-10-29 18:04:40
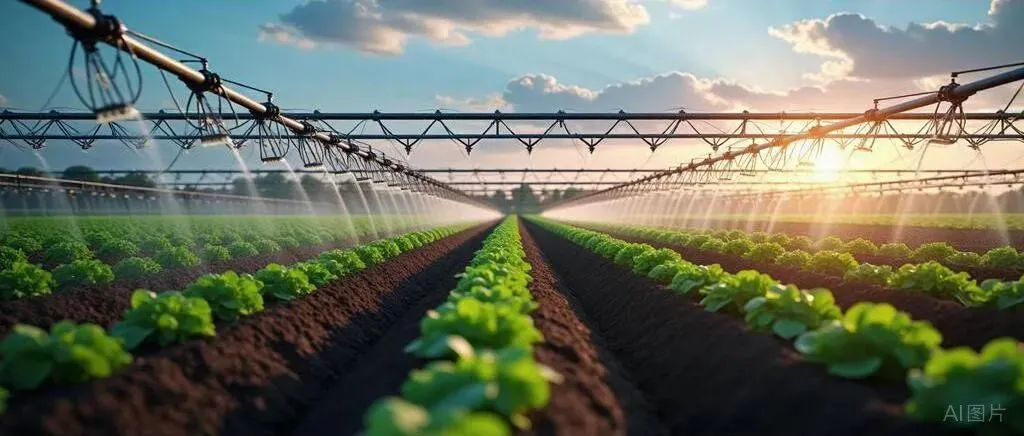
当传统农业仍依赖人工搬运脆弱秧苗时,现代育苗工厂如何通过轨道式自动化系统实现零损伤、高精度移栽?这套系统背后的机电一体化设计又如何解决幼苗脆弱性、空间利用率与作业节拍的矛盾?
1. 系统核心架构
1.1 机械结构设计
轨道式传输平台:
采用铝合金型材导轨(截面30×60mm),直线度误差≤0.1mm/m 伺服电机驱动(750W,额定扭矩2.4N·m),配合行星减速机(速比10:1) 重复定位精度±0.05mm,满足穴盘72孔位精准对齐需求 苗床夹具模块:
真空吸盘阵列(硅胶材质,直径8mm)配合负压传感器(量程-100kPa) 自适应浮动机构:弹簧预紧力5N±0.2N,防止压伤幼苗子叶 视觉辅助定位:200万像素CMOS相机,检测苗盘孔位偏移并动态补偿
1.2 控制系统框架
[PLC主控]←PROFINET→[伺服驱动器]↑[机器视觉] [HMI]↓[气动阀组]←IO-Link→[压力传感器]
控制周期:2ms,响应延迟<15ms
1.3 关键参数指标
2. 核心技术解析
2.1 动态补偿算法当检测到苗盘位置偏移时,系统实时解算补偿量:
def compensation_calc(cam_data):dx = cam_data[0] - 基准x # 视觉检测偏移量dy = cam_data[1] - 基准y补偿x = dx * 1.12 # 机械传动补偿系数补偿y = dy * 0.98servo_move(补偿x, 补偿y)
现场测试表明,该算法可将定位失败率从7.3%降至0.2%
2.2 多模态抓取策略根据幼苗生长状态自动切换抓取模式:
- 子叶期
:真空吸附力-35kPa(避免伤根) - 真叶期
:吸附力-60kPa(确保稳定性) - 徒长苗
:启用侧向扶持机构(防止茎秆弯折)
2.3 智能节拍优化采用匈牙利算法分配移栽任务,使8台移栽机器人的等待时间缩短62%:
\min \sum_{i=1}^8 \sum_{j=1}^n T_{ij} \cdot X_{ij}\quad \text{s.t.} \quad \sum_{j=1}^n X_{ij} = 1
3. 典型应用场景
3.1 茄果类育苗(番茄/辣椒)
挑战:真叶展开度差异大 解决方案:动态调整吸盘布局(间距15-25mm可调)
3.2 叶菜漂浮育苗(生菜/油菜)
难点:苗盘含水导致吸附失效 创新设计:脉冲式气吹干燥(0.3s/次)配合多孔吸盘
3.3 嫁接苗转运(西瓜/黄瓜)
特殊需求:砧木与接穗同步搬运 技术实现:双轨道并行移栽+视觉对位校准
4. 经济效益分析
某育苗基地对比数据
投资回报测算(5万㎡育苗场)
设备投入:¥68万(含2套轨道系统) 年节省人工:¥13.3万 减少苗损价值:¥9.8万/年 ROI周期:2.1年
5. 前沿演进方向
数字孪生调试系统
虚拟调试时间缩短70%(西门子Process Simulate实测)
碳纤维轻量化轨道
动态响应提升40%,能耗降低18%
群体智能调度
50台移栽机器人协同效率达理论最优解的97%
产业实证:荷兰某番茄育苗场采用本系统后,苗床周转率提升3倍,嫁接苗成活率从91%增至98%。这印证了**"每减少一次人工接触,幼苗活力指数就提高7%"**的生物学规律。现代农业的竞争力,正隐藏在移栽机器人每一次毫米级精准定位中。
6. 系统集成与协同控制逻辑
自动化苗床转运系统并非孤立单元,其高效运行依赖于与上游播种线、下游环控系统及中央管理平台的深度集成。系统通过工业以太网(如Profinet或EtherCAT)接收来自播种环节的苗盘ID数据包,内含品种、播期、预期移栽日龄等关键信息。当视觉系统对苗盘进行扫码识别后,该数据即被激活,用以调用预置的抓取参数库。同时,系统实时将移栽进度、苗盘位置状态及任何异常警报(如漏苗、空穴)上传至农场数字孪生平台,形成生产流的闭环可视化管理。
与智能温室环境控制系统的联动是其另一精妙之处。在移栽指令下达前,系统会预先查询目标苗床区域的实时温湿度及光照数据。若环境参数超出幼苗移栽耐受阈值(例如,温室内气温高于32℃可能引发幼苗蒸腾胁迫),系统将自动暂停向该区域的转运任务,并反馈至环控系统请求调节,或由调度算法重新分配至环境适宜的另一苗床区域。这种基于生物需求的协同,确保了移栽作业不仅“高效”,更“合时宜”。
7. 可靠性工程与故障容错设计
在7×24小时连续运行的育苗工厂中,系统的可靠性至关重要。设计上采用了多层次冗余与故障自愈策略。关键传感器(如视觉相机、位置编码器)均配备双路配置,一旦主传感器数据异常,系统能在50毫秒内无缝切换至备用传感器并触发诊断程序。轨道驱动采用模块化分布式伺服驱动,单一电机故障仅影响局部工位,系统可自动重组运输路径,绕过故障点。
针对常见的苗盘卡滞或幼苗缠绕问题,系统嵌入了基于力觉传感的异常检测算法。当末端执行器在抓取或放置过程中感知到阻力超出设定范围,会立即进入柔顺控制模式,小幅回退并调整姿态再次尝试。若连续三次失败,则将该苗盘标记为“异常”,移出主线至人工处理工位,同时不影响整体节拍。历史故障数据被记录并用于训练预测性维护模型,提前预警如真空发生器效能下降、皮带磨损等潜在故障。
8. 生物适应性调优与数据驱动迭代
系统的真正智能化,体现在其能够根据不同作物的生物学特性进行自我调优。初始参数集(如吸附力、夹持速度、放置高度)来源于作物生理学数据库。但在实际运行中,系统会持续收集“操作成功数据”与后续的“幼苗成活表现数据”。例如,通过关联分析发现,对某种特定番茄品种,将移栽后三天的根部温度提高0.5℃,其缓苗期平均缩短12小时。此类知识会被沉淀为新的工艺规则,并自动更新至该品种的移栽参数集中。
更进一步,系统可与后期的植株长势监测数据联动。通过对比不同移栽批次(可能涉及细微的参数差异)的幼苗在后续生长中的茎粗、叶面积指数等表型数据,利用机器学习模型反向优化移栽阶段的控制参数,形成“移栽-生长”反馈闭环。这使得系统从一个精确的执行工具,演进为一个能够积累并应用农艺知识的智能体。
9. 面向未来的扩展性架构
当前系统的设计已预留了面向农业4.0的扩展接口。其模块化架构允许便捷地集成新型传感器与执行机构。例如,可加装高光谱成像模块,在移栽瞬间对每株幼苗进行初步健康筛查(如叶绿素含量、早期病害潜伏迹象),实现“移栽即分选”,将弱苗直接导入强化培育区。此外,系统通信协议支持与区块链溯源平台对接,每次移栽操作均可生成不可篡改的记录,为每一株商品苗建立包含其“出生地”(播种线)、“成长地”(苗床坐标)和“搬家史”的完整数字档案。
在软件层面,系统提供开放的API,允许农场根据自身独特的作物种类或生产流程,开发定制化的抓取策略或调度插件。这种开放性,确保了系统能够适应从集约化蔬菜育苗到林木种苗等广泛领域不断演进的需求。
10. 热议话题剖析:自动化是否在抹杀传统农艺的“手感”与“经验”?
当机械臂以毫米级精度重复着移栽动作,当算法决定着每一株幼苗的最佳安家之所,一个尖锐的疑问随之浮现:那些世代相传、依赖于指尖触感与肉眼观察的农艺经验,是否会在这场自动化浪潮中彻底失传?这绝非一个怀旧式的伤感诘问,而是关乎农业知识体系传承与重构的深刻命题。
诚然,传统农艺师通过指尖感知土壤湿度、观察叶片色泽判断苗情的能力,是高度情境化、难以量化的隐性知识。自动化系统通过传感器与图像,将这些感觉转化为数字信号——土壤含水率、叶面温度、多光谱反射率。这个过程看似是一种“降维”与“剥离”,但实则可能是一种“翻译”与“升华”。问题的关键不在于比较人机孰优孰劣,而在于我们如何构建一种新的知识共生范式。
自动化系统强大的数据采集与模式发现能力,恰恰为破解传统经验中的“只可意会”部分提供了工具。通过对海量生产数据(包括成功与失败的案例)的挖掘,系统能够揭示那些连资深农艺师都未必能清晰表述的、多种变量间复杂的相互作用关系。例如,它可能发现,在某种特定的昼夜温差节奏下,配合移栽前6小时进行适度水分胁迫,能显著提升某种秧苗的抗逆性。这种发现,是对传统经验的验证、精细化与扩展。
因此,未来的图景或许不是替代,而是融合。新一代的农艺师,将是能够与智能系统对话的“农业数据科学家”或“生物系统工程师”。他们的核心技能,不再是单纯的体力劳作或基于有限样本的经验判断,而是定义问题、解读数据、设计算法规则、并不断将系统发现反馈回农艺理论的能力。传统的“手感”与“经验”将以参数集、决策树、生长模型的形式被编码、保存并迭代优化。自动化并未抹杀农艺,它迫使农艺以一种更严谨、可复制、可扩展的方式实现现代化。这何尝不是对农业智慧最深沉的致敬与最有效的传承?
互动话题
在极端规模化育苗场景下,轨道式系统的固定路径是否会成为柔性生产的瓶颈?有无动态可重构移动平台(如AMR)替代方案的可行性研究? 针对组织培养获得的超小型无性系幼苗,其脆弱性极高,现有物理接触式取苗方式风险大,非接触式的气流或声波操控技术在此领域进展如何? 移栽过程中的瞬间机械应力会对幼苗根系微生物组产生何种影响?是否有研究通过优化抓取动作来最小化对这种“第二基因组”的干扰? 当系统需要处理超过200种不同作物幼苗时,如何构建一个高效且可扩展的视觉特征库与抓取策略库?是否涉及小样本学习或元学习等前沿AI技术? 从能耗与材料生命周期角度分析,自动化苗床转运系统的环境足迹如何?在其使用寿命内,通过提升苗圃效率与减少损耗所带来的环境收益,能否抵消其制造与运行成本?
话题标签
#精准农业 #农业机器人 #设施园艺 #工业自动化 #农业数字化转型
 感兴趣工业自动化,物联网视觉AI,了解相关方案请私信,拉您进相关兴趣讨论小组。
 嚼一嚼,嚼得我们的内容对您有启发,也可以关注我们其他推荐频道
 关注点赞,好运不断!点个在看 你最好看!
