
当前位置:首页>农业>《农业工程学报》“农业智能机器人” 专题文章(2026年第4期)

《农业工程学报》“农业智能机器人” 专题文章(2026年第4期)

  • 2026-10-18 03:07:51
《农业工程学报》“农业智能机器人” 专题文章(2026年第4期)

人工智能和机器人技术正在引领新一轮科技革命和产业变革,加速重塑千行百业的发展格局,机器人技术也必将带来现代农业生产的革命。

农业机器人技术被誉为“机器人技术”皇冠上的明珠,代表了机器人技术和现代农机技术的发展前沿,成为国家农业科技竞争力的核心代表。作为人工智能的载体和智慧农业的执行终端,农业机器人在种植、养殖的各个环节都将全面推动农业的减人、节能、高效和绿色生产,对保障端牢中国饭碗和实现农业强国伟大目标具有重要意义。

为推动我国农业机器人领域的学术交流与技术创新,促进农业机器人技术加速实现规模产业化和农业生产的广泛应用,《农业工程学报》特组织 “农业智能机器人” 专题,并于2026年第2期陆续出版。以下为2026年第4期刊载的该专题文章,欢迎阅读、转发与分享!

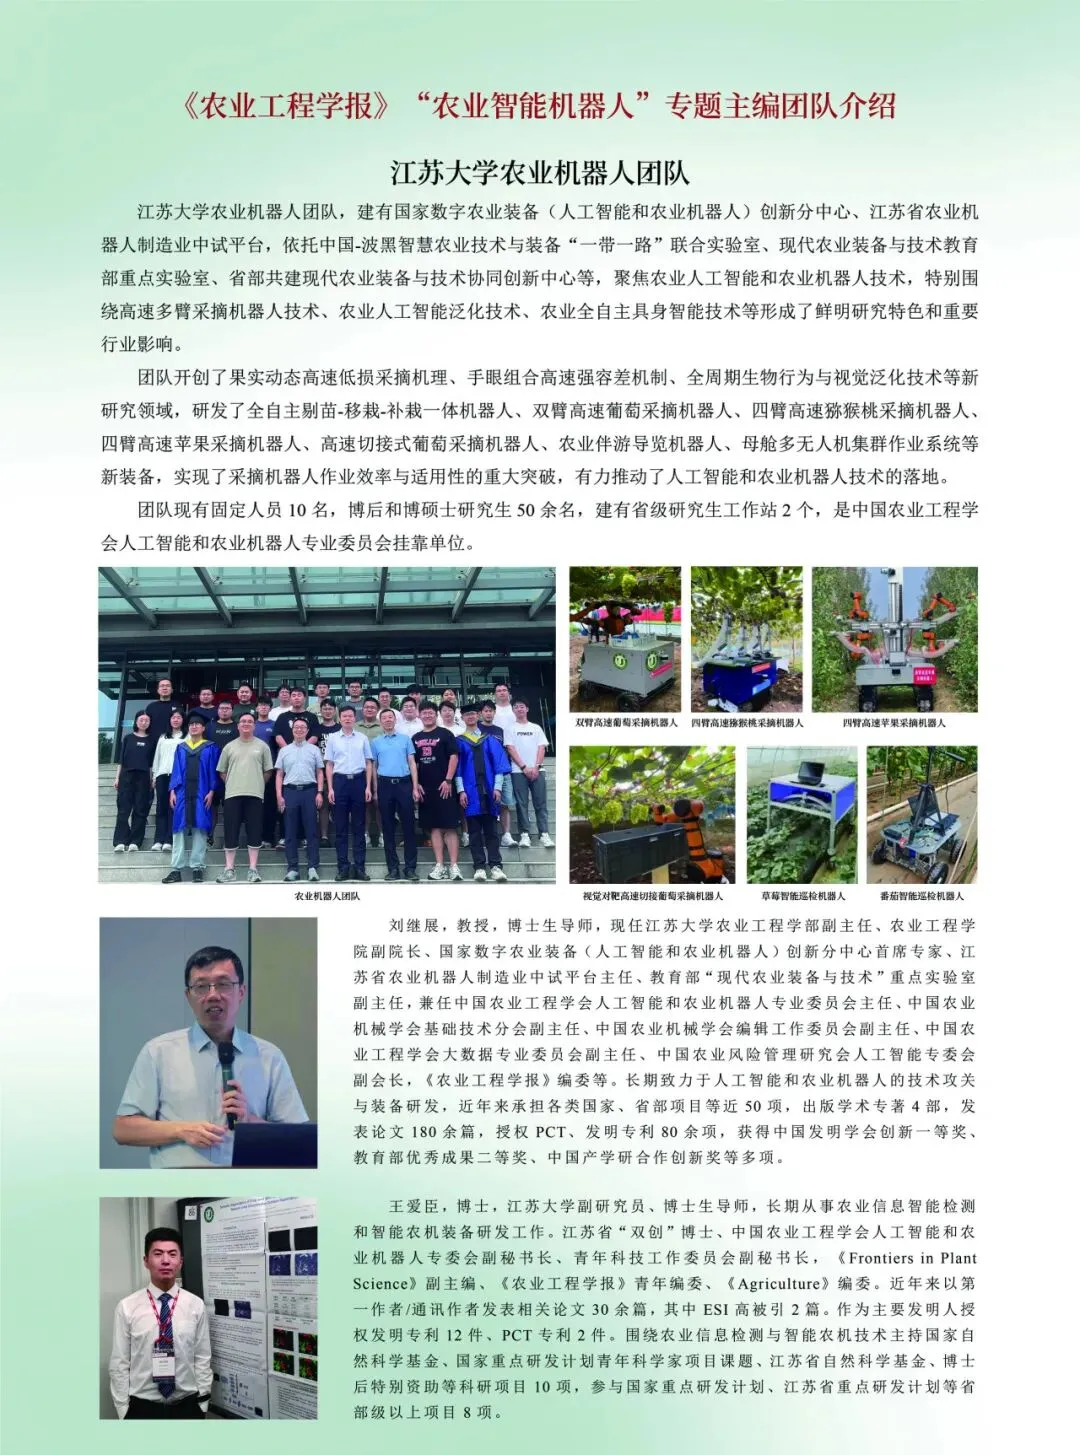
专题主编:刘继展研究员

专题文章

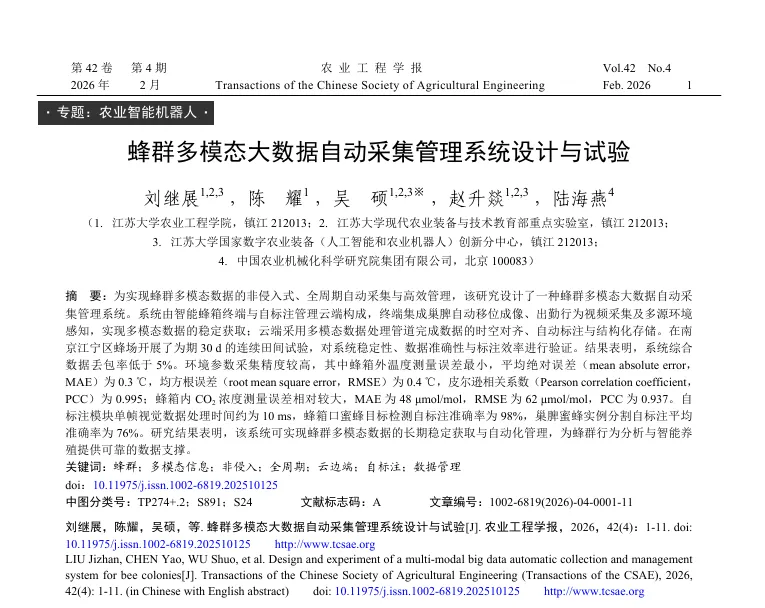
为实现蜂群多模态数据的非侵入式、全周期自动采集与高效管理,该研究设计了一种蜂群多模态大数据自动采 集管理系统。系统由智能蜂箱终端与自标注管理云端构成,终端集成巢脾自动移位成像、出勤行为视频采集及多源环境感知,实现多模态数据的稳定获取;云端采用多模态数据处理管道完成数据的时空对齐、自动标注与结构化存储。在南京江宁区蜂场开展了为期30 d的连续田间试验,对系统稳定性、数据准确性与标注效率进行验证。结果表明,系统综合 数据丢包率低于5%。环境参数采集精度较高,其中蜂箱外温度测量误差最小,平均绝对误差(mean absolute error, MAE)为0.3 ℃,均方根误差(root mean square error,RMSE)为0.4 ℃,皮尔逊相关系数(Pearson correlation coefficient, PCC)为0.995;蜂箱内CO2 浓度测量误差相对较大,MAE为48 μmol/mol,RMSE为62 μmol/mol,PCC为0.937。自 标注模块单帧视觉数据处理时间约为10 ms,蜂箱口蜜蜂目标检测自标注准确率为98%,巢脾蜜蜂实例分割自标注平均 准确率为76%。研究结果表明,该系统可实现蜂群多模态数据的长期稳定获取与自动化管理,为蜂群行为分析与智能养 殖提供可靠的数据支撑。

引用文本:刘继展,陈耀,吴硕,等. 蜂群多模态大数据自动采集管理系统设计与试验[J]. 农业工程学报,2026,42(4):1-11. DOI:  10.11975/j.issn.1002-6819.202510125

扫描二维码阅读原文

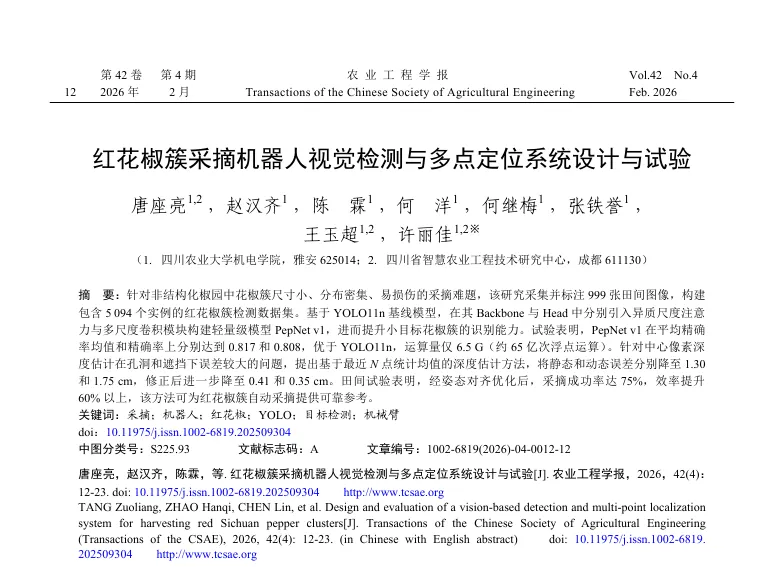
针对非结构化椒园中花椒簇尺寸小、分布密集、易损伤的采摘难题,该研究采集并标注999张田间图像,构建包含5094个实例的红花椒簇检测数据集。基于YOLO11n基线模型,在其Backbone与Head中分别引入异质尺度注意力与多尺度卷积模块构建轻量级模型PepNet v1,进而提升小目标花椒簇的识别能力。试验表明,PepNet v1在平均精确率均值和精确率上分别达到0.817和0.808,优于YOLO11n,运算量仅6.5 G(约65亿次浮点运算)。针对中心像素深度估计在孔洞和遮挡下误差较大的问题,提出基于最近N点统计均值的深度估计方法,将静态和动态误差分别降至1.30 和1.75 cm,修正后进一步降至0.41 和0.35 cm。田间试验表明,经姿态对齐优化后,采摘成功率达75%,效率提升60%以上,该方法可为红花椒簇自动采摘提供可靠参考。

引用文本:

唐座亮,赵汉齐,陈霖,等. 红花椒簇采摘机器人视觉检测与多点定位系统设计与试验[J]. 农业工程学报,2026,42(4):12-23. DOI:  10.11975/j.issn.1002-6819.202509304

扫描二维码阅读原文

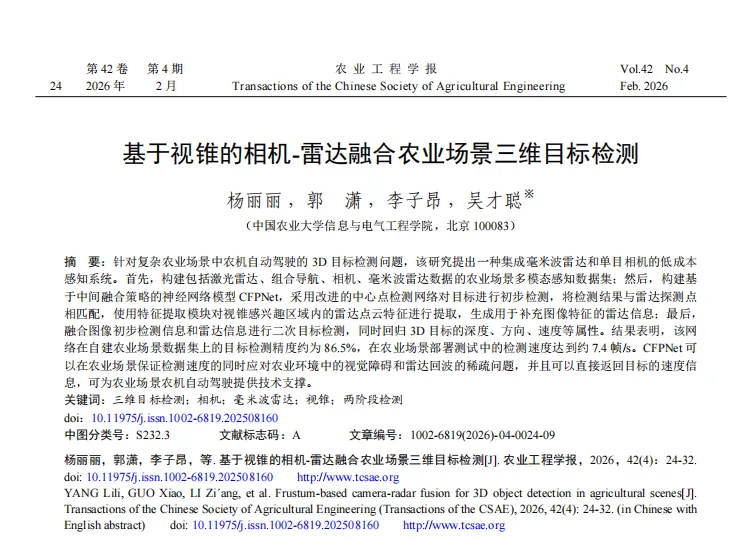
针对复杂农业场景中农机自动驾驶的3D目标检测问题,该研究提出一种集成毫米波雷达和单目相机的低成本感知系统。首先,构建包括激光雷达、组合导航、相机、毫米波雷达数据的农业场景多模态感知数据集;然后,构建基于中间融合策略的神经网络模型CFPNet,采用改进的中心点检测网络对目标进行初步检测,将检测结果与雷达探测点相匹配,使用特征提取模块对视锥感兴趣区域内的雷达点云特征进行提取,生成用于补充图像特征的雷达信息;最后,融合图像初步检测信息和雷达信息进行二次目标检测,同时回归3D目标的深度、方向、速度等属性。结果表明,该网络在自建农业场景数据集上的目标检测精度约为86.5%,在农业场景部署测试中的检测速度达到约7.4帧/s。CFPNet可以在农业场景保证检测速度的同时应对农业环境中的视觉障碍和雷达回波的稀疏问题,并且可以直接返回目标的速度信息,可为农业场景农机自动驾驶提供技术支撑。

引用文本:杨丽丽,郭潇,李子昂,等. 基于视锥的相机-雷达融合农业场景三维目标检测[J]. 农业工程学报,2026,42(4):24-32. DOI:  10.11975/j.issn.1002-6819.202508160

扫描二维码阅读原文

已关注
关注
重播 分享 赞

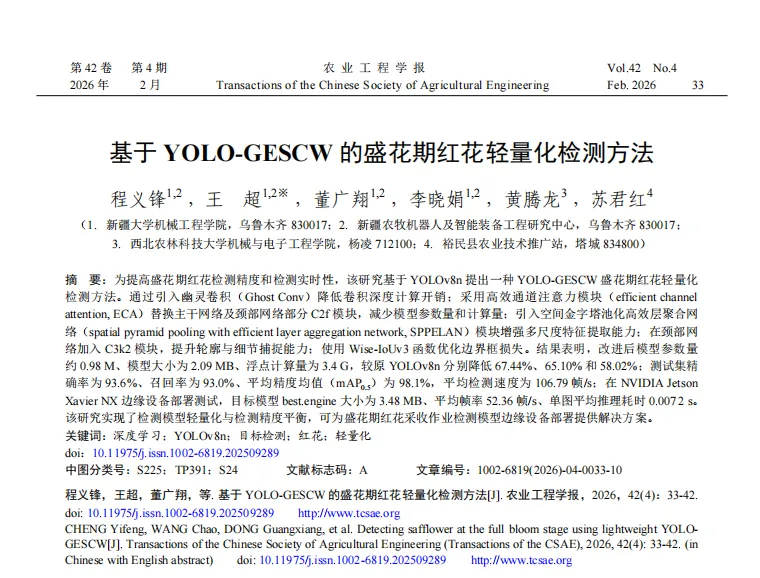
为提高盛花期红花检测精度和检测实时性,该研究基于YOLOv8n提出一种YOLO-GESCW盛花期红花轻量化检测方法。通过引入幽灵卷积(Ghost Conv)降低卷积深度计算开销;采用高效通道注意力模块(efficient channel attention, ECA)替换主干网络及颈部网络部分C2f模块,减少模型参数量和计算量;引入空间金字塔池化高效层聚合网络(spatial pyramid pooling with efficient layer aggregation network, SPPELAN)模块增强多尺度特征提取能力;在颈部网络加入C3k2模块,提升轮廓与细节捕捉能力;使用Wise-IoUv3函数优化边界框损失。结果表明,改进后模型参数量约0.98 M、模型大小为2.09 MB、浮点计算量为3.4 G,较原YOLOv8n分别降低67.44%、65.10%和58.02%;测试集精确率为93.6%、召回率为93.0%、平均精度均值(mAP0.5)为98.1%,平均检测速度为106.79帧/s;在NVIDIA Jetson Xavier NX边缘设备部署测试,目标模型best.engine大小为3.48 MB、平均帧率52.36帧/s、单图平均推理耗时0.0072 s。该研究实现了检测模型轻量化与检测精度平衡,可为盛花期红花采收作业检测模型边缘设备部署提供解决方案。

引用文本:程义锋,王超,董广翔,等. 基于YOLO-GESCW的盛花期红花轻量化检测方法[J]. 农业工程学报,2026,42(4):33-42. DOI:  10.11975/j.issn.1002-6819.202509289

扫描二维码阅读原文

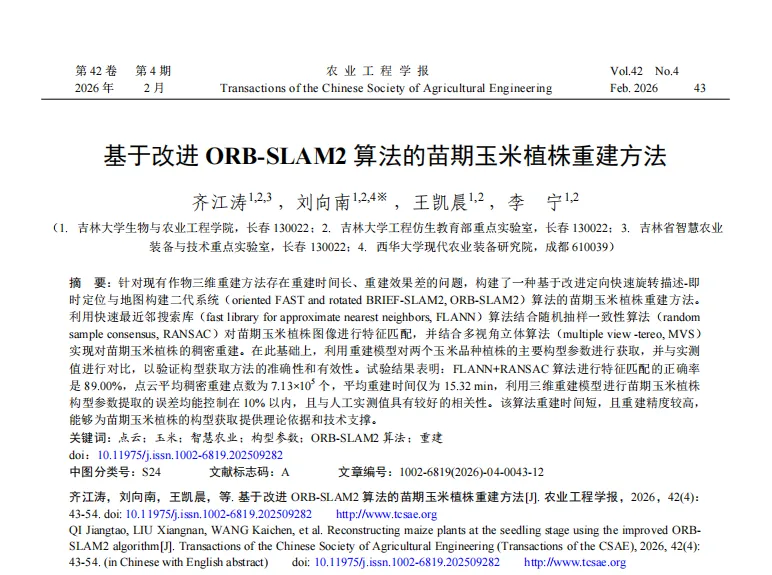
针对现有作物三维重建方法存在重建时间长、重建效果差的问题,构建了一种基于改进定向快速旋转描述-即时定位与地图构建二代系统(oriented FAST and rotated BRIEF-SLAM2, ORB-SLAM2)算法的苗期玉米植株重建方法。利用快速最近邻搜索库(fast library for approximate nearest neighbors, FLANN)算法结合随机抽样一致性算法(random sample consensus, RANSAC)对苗期玉米植株图像进行特征匹配,并结合多视角立体算法(multiple view -tereo, MVS)实现对苗期玉米植株的稠密重建。在此基础上,利用重建模型对两个玉米品种植株的主要构型参数进行获取,并与实测值进行对比,以验证构型获取方法的准确性和有效性。试验结果表明:FLANN+RANSAC算法进行特征匹配的正确率是89.00%,点云平均稠密重建点数为7.13×10⁵个,平均重建时间仅为15.32 min,利用三维重建模型进行苗期玉米植株构型参数提取的误差均能控制在10%以内,且与人工实测值具有较好的相关性。该算法重建时间短,且重建精度较高,能够为苗期玉米植株的构型获取提供理论依据和技术支撑。

引用文本:齐江涛,刘向南,王凯晨,等. 基于改进ORB-SLAM2算法的苗期玉米植株重建方法[J]. 农业工程学报,2026,42(4):43-54. DOI:  10.11975/j.issn.1002-6819.202509282

扫描二维码阅读原文

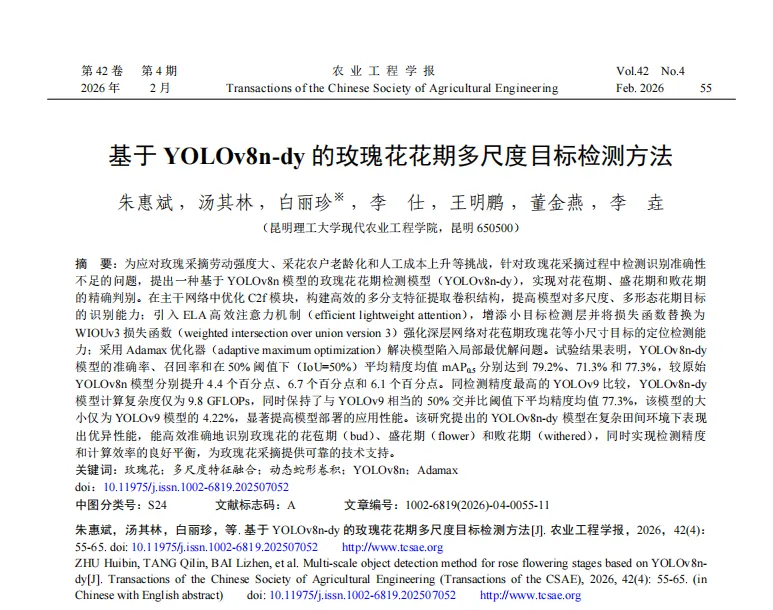
为应对玫瑰采摘劳动强度大、采花农户老龄化和人工成本上升等挑战,针对玫瑰花采摘过程中检测识别准确性不足的问题,提出一种基于YOLOv8n模型的玫瑰花花期检测模型(YOLOv8n-dy),实现对花苞期、盛花期和败花期的精确判别。在主干网络中优化C2f模块,构建高效的多分支特征提取卷积结构,提高模型对多尺度、多形态花期目标的识别能力;引入ELA高效注意力机制(efficient lightweight attention),增添小目标检测层并将损失函数替换为WIOUv3损失函数(weighted intersection over union version 3)强化深层网络对花苞期玫瑰花等小尺寸目标的定位检测能力;采用Adamax优化器(adaptive maximum optimization)解决模型陷入局部最优解问题。试验结果表明,YOLOv8n-dy模型的准确率、召回率和在50%阈值下(IoU=50%)平均精度均值mAP0.5分别达到79.2%、71.3%和77.3%,较原始YOLOv8n模型分别提升4.4个百分点、6.7个百分点和6.1个百分点。同检测精度最高的YOLOv9比较,YOLOv8n-dy模型计算复杂度仅为9.8 GFLOPs,同时保持了与YOLOv9相当的50%交并比阈值下平均精度均值77.3%,该模型的大小仅为YOLOv9模型的4.22%,显著提高模型部署的应用性能。该研究提出的YOLOv8n-dy模型在复杂田间环境下表现出优异性能,能高效准确地识别玫瑰花的花苞期(bud)、盛花期(flower)和败花期(withered),同时实现检测精度和计算效率的良好平衡,为玫瑰花采摘提供可靠的技术支持。

引用文本:朱惠斌,汤其林,白丽珍,等. 基于YOLOv8n-dy的玫瑰花花期多尺度目标检测方法[J]. 农业工程学报,2026,42(4):55-65. DOI:  10.11975/j.issn.1002-6819.202507052

扫描二维码阅读原文

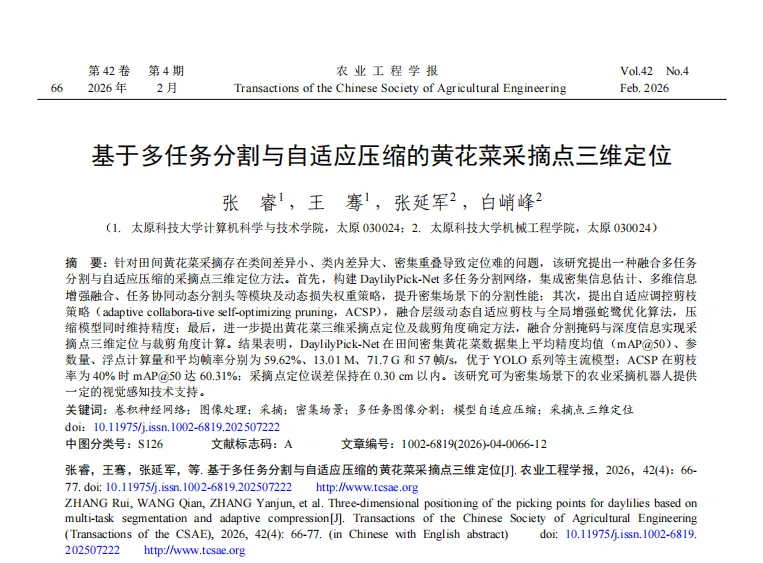
针对田间黄花菜采摘存在类间差异小、类内差异大、密集重叠导致定位难的问题,该研究提出一种融合多任务分割与自适应压缩的采摘点三维定位方法。首先,构建DaylilyPick-Net多任务分割网络,集成密集信息估计、多维信息增强融合、任务协同动态分割头等模块及动态损失权重策略,提升密集场景下的分割性能;其次,提出自适应调控剪枝策略(adaptive collabora-tive self-optimizing pruning,ACSP),融合层级动态自适应剪枝与全局增强蛇鹭优化算法,压缩模型同时维持精度;最后,进一步提出黄花菜三维采摘点定位及裁剪角度确定方法,融合分割掩码与深度信息实现采摘点三维定位与裁剪角度计算。结果表明,DaylilyPick-Net在田间密集黄花菜数据集上平均精度均值(mAP@50)、参数量、浮点计算量和平均帧率分别为59.62%、13.01 M、71.7 G和57 帧/s,优于YOLO系列等主流模型;ACSP在剪枝率为40%时mAP@50达60.31%;采摘点定位误差保持在0.30 cm以内。该研究可为密集场景下的农业采摘机器人提供一定的视觉感知技术支持。

引用文本:张睿,王骞,张延军,等. 基于多任务分割与自适应压缩的黄花菜采摘点三维定位[J]. 农业工程学报,2026,42(4):66-77. DOI:  10.11975/j.issn.1002-6819.202507222

扫描二维码阅读原文

专题主编简介

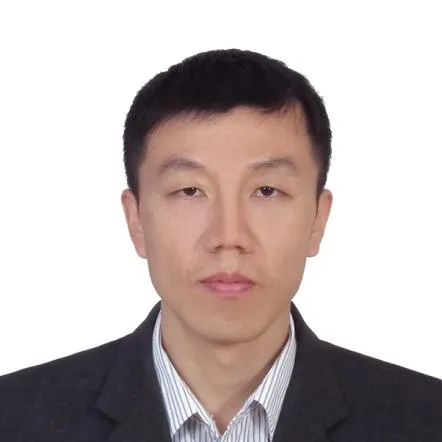
刘继展 研究员

刘继展,研究员,博士生导师,现任江苏大学农业工程学部副主任、农业工程学院副院长,现为国家数字农业装备(人工智能和农业机器人)创新分中心首席专家,并兼任教育部“现代农业装备与技术”重点实验室副主任、中国农业工程学会大数据专委会副主任、中国农业机械学会基础技术分会副主任等。

长期致力于农业机器人技术与装备研究,先后承担国家、省部项目等近50项。出版采摘机器人领域首部英文学术专著《Rapid Damage-Free Robotic Harvesting of Tomatoes》及其中文版和《农业机器人技术与产业前瞻》等,发表学术论文160余篇,多篇论文入选ESI高被引论文、中国精品科技期刊顶尖学术论文(领跑者5000)等,并入选2024年全球2%顶尖科学家、2024中国知网高被引学者TOP1%。授权PCT、发明专利超过70项,获得中国发明学会创新一等奖、教育部优秀成果二等奖、中国产学研合作创新奖等多项。

专题网址:

《农业工程学报》2026年第4期:

http://www.tcsae.org/cn/article/2026/4

图片来源于文章原文及作者。

本文由丨《农业工程学报》编辑部丨精编发布

欢迎留言、分享、点赞

转载、投稿、咨询

邮箱:tcsae@tcsae.org

发布征集

欢迎广大作者、读者投稿至我刊公众号,包括但不限于创新科研成果、科技写作技巧、书籍推介、优秀科技工作者介绍、科研团队招聘/招生、行业资讯以及相关活动等农业工程领域信息。

公众号文章投稿邮箱:abe-newmedia@tcsae.org

公众号内回复【关键词】查询/获取更多信息

公众号内回复【2026年征稿】获取本刊2026年度重点专题、优选专题征稿启事

公众号内回复【2025学术年会】回放中国农业工程学会第十届学术年会(CSAE 2025)

公众号内回复【2025审稿人】查看2025年度杰出、优秀审稿人评选结果

收看更多会议讲座回放欢迎关注“农业工程学报视频号”

最新文章

随机文章