当前位置:首页>农业>设施农业里的机器人:中日先进技术对比

设施农业里的机器人:中日先进技术对比

  • 2026-10-11 08:05:51
设施农业里的机器人:中日先进技术对比

链接  共享  合作  赋能

清研智慧农业生态联盟

当“机械臂+相机+算法”走进温室,不只是把人工换成机器—更是一套从栽培方式、棚体结构、数据采集到运维保障的系统工程。下面我们将把注意力放在采摘机器人、其它田间作业机器人、以及把机器人纳入数字孪生/管理平台这三条主线上,重点对日本与中国的技术路径、典型产品与落地实践做对比分析,最后给出面向示范园的探讨性建议。

日本的路线:以“解决人工短缺的工程化机器”切入

日本的设施农业机器人研发与落地,明显具有两点特征:

1)围绕具体作物与作业场景进行工程化设计;

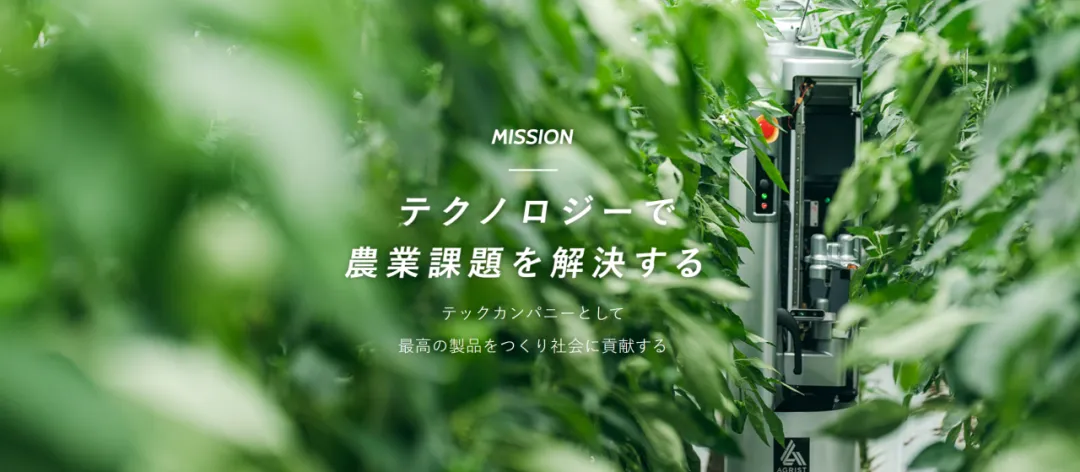
2)以租赁或服务化模式推进商业化。以 AGRIST 为例,其“L”型自动采摘机器人针对甜椒/黄椒等连片栽培场景设计,可识别果实位置与成熟度并在标准化棚室中完成收获。AGRIST 在官网与多篇报道中宣称:单台初期安装调试费用约 150万日元,后续采用按收获销售额分成的使用模式以降低农户初始投入门槛。

技术层面,AGRIST 的做法归纳为三点:

视觉+定位优先:高分辨率相机与深度感知判断果实成熟与位姿;

末端执行器针对作物定制:不是通用抓手,而是“剪切/带托盘/柔性夹持”组合,降低果实损伤;

作业路径工程化:通过索道或固定导轨等方式把机器人运动轨迹标准化,减少导航与避障成本(代价是棚体需做配套改造)。AGRIST 与数家日本温室合作的试验显示,在标准棚体里这样的工程化方案能显著提高连续作业效率。

商业路径:日本厂商常把机器人作为“设备+服务”打包,既能让规模化温室先试用、再优化,也把维护与算法升级作为长期收入来源。这种路径有利于缓解农户对一次性大额资本支出的抵触。
中国的路线:场景多样、快速试点与平台化并行

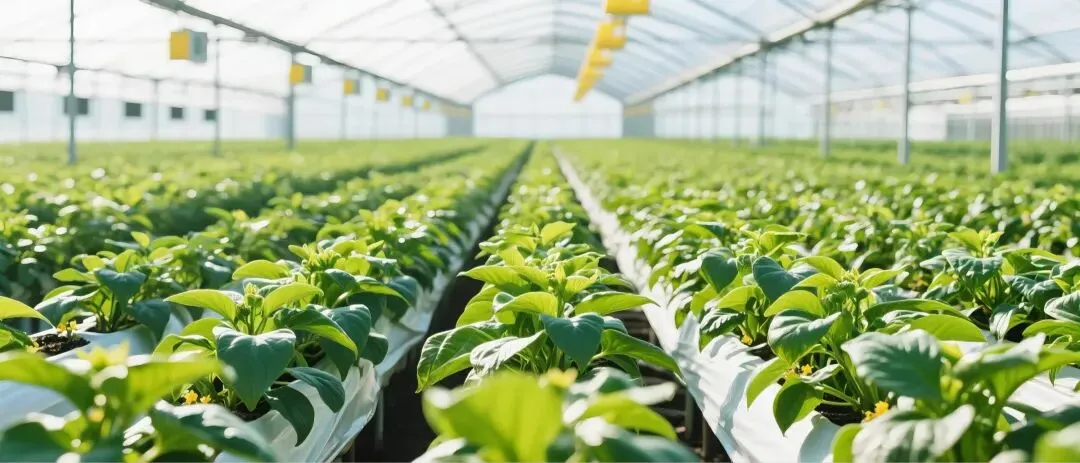
中国在机器人作业上呈现出“多线并进”的局面:一方面是大棚数字化(传感器、自动灌溉、水肥一体化)先行,为机器人提供了可靠的环境与数据基础;另一方面是本土企业与高校在采摘、巡检、无人拖拉机等领域迅速试验与示范。在我国很多示范园通过部署温湿光土等物联网传感器,并配套水肥一体化与自动打药机等设施,实现了“数据驱动”的棚室管理,为后续机器人入场打下基础。

中国在机器人类型上也展示出多样化:

  • 无人机在植保与撒播方面规模化应用(例如大疆农业无人机在国内已普遍商用,推动飞防服务产业化)。

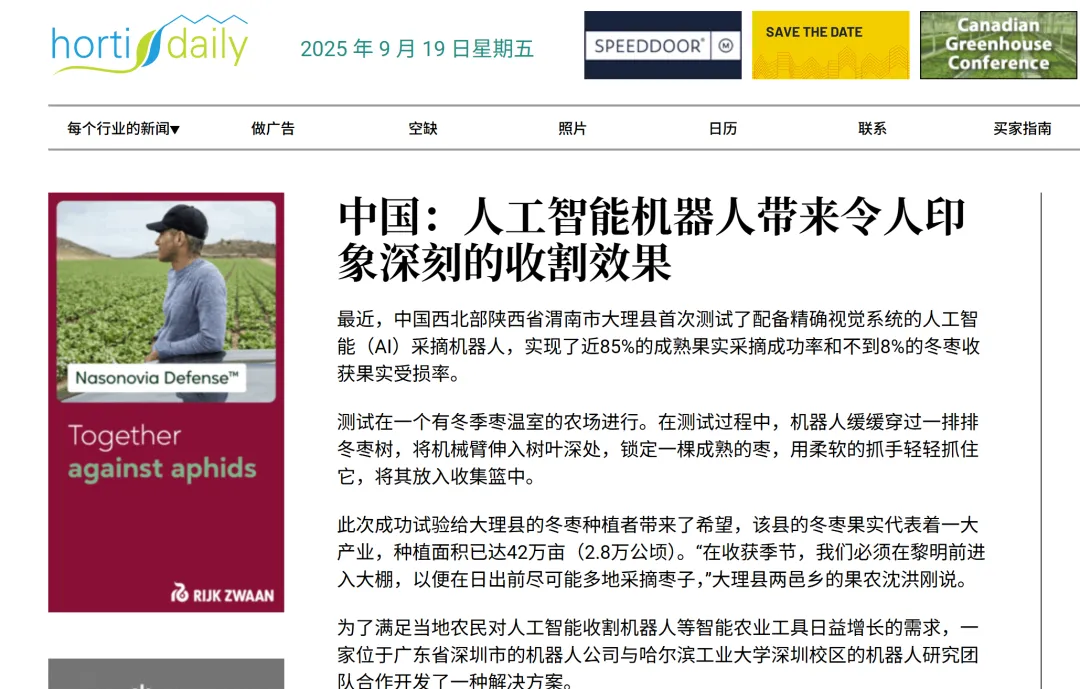
  • 地面移动机器人与机械臂在果蔬采摘、巡检与运输方面展开试验(近年有报道指出在陕西等地测试的 AI 采摘机器人达到了约 80% 以上的成熟果实采摘成功率,并能保持较低的果实损伤率,说明算法和夹持器设计在进步)。

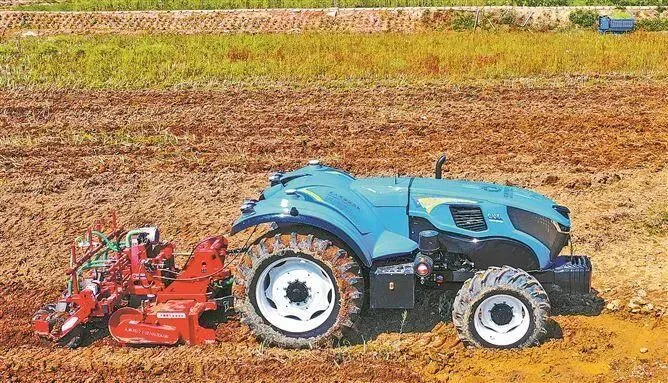
  • 大型智能农机(如无驾舱智能拖拉机)在田间作业(耕作、播种)上快速推进,呈现“无人化+高精度”发展趋势。

中国的优势与策略:样板多、市场空间巨大、产业链本土化快。缺点是棚体标准化程度参差不齐、平台与设备接入标准尚未完全统一,这对机器人规模化配置是制约因素。总体看,中国更强调“先试点再放大的路径”,并且在无人机、智能拖拉机等“空地一体”方向走得比较快。

采摘机器人:核心原理与适用场景(中日对比)

核心原理(通用)

  1. 感知层:摄像头(RGB / 深度 / 近红外)+ 光学滤波+光照补偿,用于目标定位与成熟度评估;

  2. 决策层:基于深度学习的目标检测与姿态估计,输出抓取点与剪切角度;

  3. 执行层:末端执行器(抓取/剪切/吸取/托盘)配合柔性结构,尽量减少对果实的机械损伤;

  4. 运动平台:索道/导轨/轮式底盘或履带,决定作业速度、稳定性与棚体改造成本。

日本实践(以 AGRIST 为例)

适用作物:甜椒、黄瓜、黄椒等具有明显柄或可剪切节点的果类;

技术取向:优先保证识别与精确剪切,采用索道/导轨减少导航成本,适合连栋标准棚体;

商业模式:租赁/分成降低农户门槛。

中国实践

适用作物:草莓、冬枣、部分果树和蔬菜都有试验案例;

技术取向:更强调对非结构化环境的适应性(棚体非标准、光照复杂),所以在算法鲁棒性与柔性夹持器上下功夫;

商业模式:从示范园试点、政府补贴、到企业与合作社共建,多路径并行。

其它农机/农场机器人:从空到地的协同

  1. 无人机(空):植保、撒播、遥感巡检。中国在无人机飞防的规模化应用领先(如大疆等厂商推动飞防普及),其优势是覆盖广、效率高、适配现有作业习惯。

  2. 地面轮式/履带机器人(地):用于巡检、运输、播种与施肥;优点是负载能力强、续航可管理;缺点是越野性与棚内兼容性需专门设计。中国已有公司推出多功能果园机器人完成打药、采摘与运输等复合任务。

  3. 智能拖拉机与无人作业链:包括施肥、耕作、播种等大作业,更多面向大田或规模化设施种植。国产大型农机企业和研究机构在这一领域投入加大,出现了一批可实现 L4 级别自动驾驶的无驾驶舱拖拉机模型。

图片来源:福建省农业农村厅官网;侵权立删,图片不涉及盈利性质宣传。

数字孪生与平台化:实现“机器人+传感器+云”的闭环管理

把分散的机器人、传感器、作业计划与用户交互聚合到一个平台,是实现规模化运维与商业化的关键。中国企业(例如科百科技)的 CaipoCPS 方案把传感→云端模型→设备控制连成环,展现了“数字孪生”在农业场景的可行性:平台既能实时展示田间状态,也能向机器人下达修正指令或灌溉执行命令,实现“软件直接驱动物理设备”的闭环。

平台化的必要功能包括:设备标准接入协议、数据中台(历史数据/模型训练集)、运维与备件管理、以及基于角色的权限与决策工具。没有平台,设备各自为政,无法实现跨站场的复制与快速升级。

发展启示(中日对比后的行动建议)

  1. 先标准化棚体与栽培方式:日本之所以能让 AGRIST 类设备稳定作业,很大程度上依赖棚体与栽培方式的标准化。中国应在示范园优先做“机器人友好型棚体”试点。

  2. 以平台带设备,以服务降门槛:学习日本的“设备+服务”并结合中国的产业链资源,采用“平台接入 + 设备租赁/按产量分成”的商业模式,有利于在初期快速拓展试点。

  3. 把传感器和数据治理做好:机器人在没有稳定、可信的传感数据支持下容易陷入“假象可行”的陷阱。先把传感体系(温湿光土、定位、棚体心跳)打牢,再上机器人。

  4. 把运维、备件和人才纳入预算:机器人不是“放进去就忘掉”的设备,运维、换电/充电、夹具磨损、视觉模型再训练都要长期投入。商业化成功的前提是把这些成本量化并写入项目回收模型。

  5. 把算法做向下兼容与鲁棒性优化:中国棚室环境复杂(光照、遮挡、非标准行距),与其在棚外追求极致速度,不如在鲁棒性与低损伤上下工夫。

示范园可用的 6 步落地路线(仅探讨)

  1. 选点:选择 0.5–2 公顷的标准化试点棚,提前做棚体改造预案;

  2. 装备传感网:完成温湿光土、定位/里程计与摄像头布局并实现 30 天基线数据采集;

  3. 先上灌溉/环境自动控制:稳定温室内部环境,确保机器人作业时环境变量波动小;

  4. 引进机器人试验机:优先引入能在样板棚稳定作业的机器人(索道型或轮式),并设定 KPI(采摘成功率、单果损伤率、每小时产量);

  5. 接入中台:把机器人与 CaipoCPS 类的平台打通,实现任务下发、数据采集、运维预警;

  6. 总结迭代:T+30、T+90、T+180 做效果复盘,基于数据调整栽培与作业流程,再决定是否规模放大。

日本给我们的启发是:把机器人做成工程化工具,并配套服务化商业模式;而与之不同的是,我们的优势在于样本量大、试点快、产业链完整。如何走出一条适合我们的道路,还需所有农业人以及政府长时间的探索与努力,从而寻求到较优的实践路径。

转载请注明来源:本文转自清研智慧农业微信公众号;

本文部分数据来源网络公开信息,仅供参考。

声明:本文旨在前沿分享,若有编辑等问题,敬请后台留言。

链接  共享  合作  赋能

清研智慧农业生态联盟

我们正在筹备一个农业交流社群,分享的项目与我们的研发成果,入群请添加小编微信。清研智慧农业生态联盟,致力于提供最前沿、最深度、最真实的行业洞察与趋势分析,打造专属于新农人的交流平台;我们为您提供三大价值:前沿趋势解读:第一时间解读全球智慧农业新技术、新模式与新政策,助您抢占先机;深度案例剖析:深入一线,调研国内外顶尖农业科技项目的成败得失,为您提供最具参考价值的“避坑指南”与“成功地图”;

高端社群连接:汇聚政府决策者、农企高管、技术专家与投资人,打造一个只属于深度思考者的行业圈层。

微信号

nongye1023

我们开放技术合作

添加小编微信

最新文章

随机文章